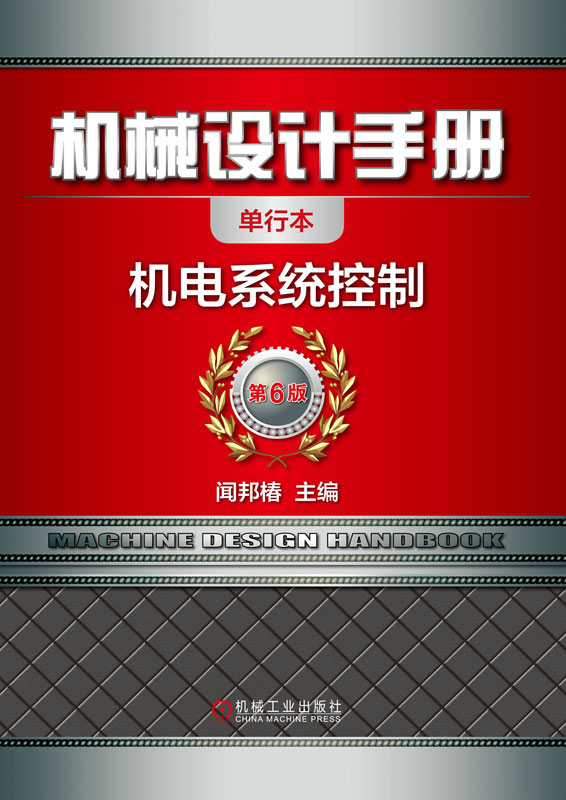


《机械设计手册》第6版 单行本共26分册,内容涵盖机械常规设计、机电一体化设计与机电控制、现代设计方法及其应用等内容,具有系统全面、信息量大、内容现代、突显创新、实用可靠、简明便查、便于携带和翻阅等特色。各分册分别为:《常用设计资料和数据》《机械制图与机械零部件精度设计》《机械零部件结构设计》《连接与紧固》《带传动和链传动摩擦轮传动与螺旋传动》《齿轮传动》《减速器和变速器》《机构设计》《轴弹簧》《滚动轴承》《联轴器、离合器与制动器》《起重运输机械零部件和操作件》《机架、箱体与导轨》《润滑密封》《气压传动与控制》《机电一体化技术及设计》 《机电系统控制》《机器人与机器人装备》《数控技术》《微机电系统及设计》《机械系统概念设计》《机械系统的振动设计及噪声控制》《疲劳强度设计机械可靠性设计》《数字化设计》《工业设计与人机工程》《智能设计仿生机械设计》。
本单行本为《机电系统控制》,主要介绍了机电系统控制概述、控制系统数学模型、控制系统分析方法、控制系统设计方法、先进控制理论基础、机械运动控制系统等内容。
本书供从事机械设计、制造、维修及有关工程技术人员作为工具书使用,也可供大专院校的有关专业师生使用和参考。
封面
书名页
版权
出版说明
前言
第25篇 机电系统控制
第1章 概述
1 自动控制系统的基本组成
2 自动控制系统的分类
3 对自动控制系统的基本要求
4 控制系统的性能指标
4.1 控制系统的时域性能指标
4.1.1 典型输入信号
4.1.2 一阶系统的时域性能指标
4.1.3 二阶系统的时域性能指标
4.1.4 高阶系统的时域性能指标
4.2 控制系统的频域性能指标
5 自动控制系统设计的基本原则
第2章 控制系统数学模型
1 系统的微分方程
2 系统的传递函数
2.1 传递函数的定义
2.2 传递函数的性质
2.3 与传递函数相关的几个基本概念
2.4 典型环节的微分方程和传递函数
3 系统的状态空间表达式
3.1 基本概念
3.2 状态空间表达式
3.3 状态空间表达式的建立方法
3.3.1 建立状态空间表达式的直接方法
3.3.2 由微分方程求状态空间表达式
3.3.3 由系统传递函数写出状态空间表达式
3.4 系统的传递函数矩阵
3.4.1 传递函数矩阵的概念
3.4.2 由状态空间表达式求传递函数矩阵
4 离散系统的数学模型
4.1 离散系统的差分方程
4.1.1 差分方程含义
4.1.2 差分方程的解法
4.2 离散系统的传递函数
4.2.1 离散传递函数的定义
4.2.2 离散传递函数的求法
4.2.3 开环系统的脉冲传递函数
4.2.4 闭环系统的脉冲传递函数
4.3 离散系统的状态空间表达式
4.3.1 离散系统状态方程的建立
4.3.2 离散系统的传递矩阵
5 系统框图
5.1 画框图的规则
5.2 框图的基本连接方式与等效变换规则
5.3 框图的简化
6 信号流图
6.1 信号流图的性质
6.2 信号流图的简化
6.3 梅逊公式及其应用
7 非线性系统线性化
第3章 控制系统分析方法
1 频率特性分析法
1.1 频率特性的基本概念
1.2 频率特性的求法
1.3 频率特性的图示法
1.3.1 极坐标图
1.3.2 对数坐标图
2 根轨迹分析法
2.1 根轨迹定义
2.2 根轨迹的幅值条件和相角条件
2.3 绘制根轨迹的基本规则
2.4 在开环传递函数中增加极点、零点的影响
3 系统稳定性
3.1 系统稳定性的基本概念
3.2 线性系统的代数稳定性判据
3.2.1 赫尔维茨判据
3.2.2 劳斯判据
3.2.3 谢绪恺判据
3.3 李亚普诺夫稳定性判据
3.4 乃奎斯特稳定性判据
3.4.1 乃奎斯特判据
3.4.2 乃奎斯特判据的应用
3.5 根据Bode图判断系统的稳定性
3.6 系统的相对稳定性
3.6.1 相位稳定裕度
3.6.2 幅值稳定裕度
3.6.3 关于相位裕度和幅值裕度的几点说明
4 控制系统的误差
4.1 系统的复域误差
4.2 系统时域稳态误差
4.3 系统稳态误差的计算
4.3.1 系统的类型
4.3.2 系统的误差传递函数
4.3.3 稳态误差系数与稳态误差
4.4 扰动引起的误差
5 离散系统的Z域分析
5.1 离散系统的稳定性分析
5.2 极点分布与瞬态响应的关系
5.3 离散系统的稳态误差
第4章 控制系统设计方法
1 控制系统设计的基本原理
1.1 Bode定理
1.2 反馈校正
1.3 顺馈校正
1.4 串联校正
1.5 控制器分类
2 控制器设计方法
2.1 按希望特性设计控制器的基本原理
2.1.1 典型Ⅰ型系统(二阶希望特性系统)
2.1.2 典型Ⅱ型系统(三阶希望特性系统)
2.2 按希望特性设计控制器的图解法
2.3 按希望特性设计控制器的直接法
2.4 PID控制器
3 离散系统设计
3.1 模拟化设计法
3.2 离散设计法
3.3 PID数字控制器
第5章 先进控制理论基础
1 系统智能化
1.1 智能控制的产生背景
1.2 智能机器的智能级别
1.3 智能化系统的结构
1.4 人工智能
1.4.1 人工智能的定义
1.4.2 人工智能的发展史
1.4.3 人工智能的研究与应用
1.5 智能控制系统的特点
1.6 运动状态的智能控制
1.6.1 交通工具运动状态的智能控制
1.6.2 各种数控机床运动状态的智能控制
1.6.3 机器人运动状态的智能控制
2 最优控制
2.1 最优性能指标
2.1.1 积分型最优性能指标
2.1.2 末值型最优性能指标
2.1.3 综合最优性能指标
2.2 最优控制的约束条件
2.2.1 对系统的最大控制作用或控制容量的限制
2.2.2 终了状态的约束条件
2.2.3 系统的最优参数问题
2.3 二次型最优控制
2.4 离散系统的二次型最优控制
2.4.1 离散系统二次型最优控制问题的求解
2.4.2 采用离散极小值原理的求解
2.4.3 最小性能指标的计算
2.5 动力减振器的最优控制
3 自适应控制系统
3.1 模型参考自适应控制
3.2 自校正自适应控制
4 模糊控制
4.1 模糊控制的基本原理
4.1.1 单变量模糊控制系统
4.1.2 多变量模糊控制系统
4.1.3 Mamdani模糊控制系统
4.1.4 T-S模糊推理模型
4.1.5 模糊控制器设计步骤
4.2 倒立摆模糊控制实例
4.2.1 倒立摆系统建模
4.2.2 模糊控制系统设计
4.3 工作台位置模糊控制
5 自学习控制系统
5.1 迭代自学习控制的基本原理
5.2 迭代自学习控制应用举例
6 人工神经网络控制系统
6.1 人工神经元模型
6.2 人工神经网络的构成
6.3 人工神经网络的学习算法
6.3.1 BP网络
6.3.2 RBF网络
7 专家系统与专家控制器
7.1 专家系统的产生与发展
7.2 专家系统的基本结构与原理
7.2.1 专家系统的结构
7.2.2 几种专家系统的工作原理
7.3 专家控制器的组成
7.4 专家控制器设计
7.4.1 专家控制器的设计原则
7.4.2 专家控制器的建模
7.4.3 专家控制器的应用实例
第6章 机械运动控制系统
1 系统机械结构及传动
1.1 系统结构及载荷
1.1.1 系统载荷分析计算
1.1.2 负载折算
1.1.3 负载综合计算
1.2 驱动系统设计
1.2.1 一般性设计原则
1.2.2 设计举例
2 运动驱动器
2.1 直流伺服电动机
2.1.1 直流伺服电动机的驱动
2.1.2 直流伺服电动机的控制
2.2 交流伺服电动机
2.2.1 永磁同步电动机的结构与工作原理
2.2.2 永磁同步电动机的数学模型
2.2.3 正弦波永磁同步电动机的矢量控制方法
2.2.4 交流伺服电动机的使用
2.3 步进电动机
2.3.1 步进电动机的种类
2.3.2 步进电动机的主要性能指标
2.3.3 步进电动机的控制特性
2.3.4 步进电动机的选择与使用
2.4 直线电动机
2.4.1 直线电动机的原理和分类
2.4.2 直线电动机的选用原则
2.4.3 直线感应电动机的应用范围
2.4.4 直线直流电动机的应用
3 控制系统典型元器件
3.1 运动控制器
3.2 伺服电动机
3.3 减速器
3.4 编码器
3.5 人机界面平台
3.6 线性伺服电动机
3.7 直驱电动机运动平台
4 位置控制系统
4.1 机器人控制系统
4.1.1 基本组成
4.1.2 控制方式
4.2 数控机床伺服系统
4.2.1 伺服系统的组成
4.2.2 对伺服系统的基本要求
4.2.3 控制方式
5 工作台位置控制系统设计实例
5.1 系统组成
5.2 工作原理
5.3 系统数学模型的建立
5.4 系统性能分析
5.5 系统稳定性分析
5.6 系统设计
6 飞机机翼的位置控制系统分析
6.1 单位阶跃瞬态响应
6.2 单位阶跃稳态响应
6.3 单位斜坡输入的时间响应
6.4 三阶系统的时间响应
参考文献
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址