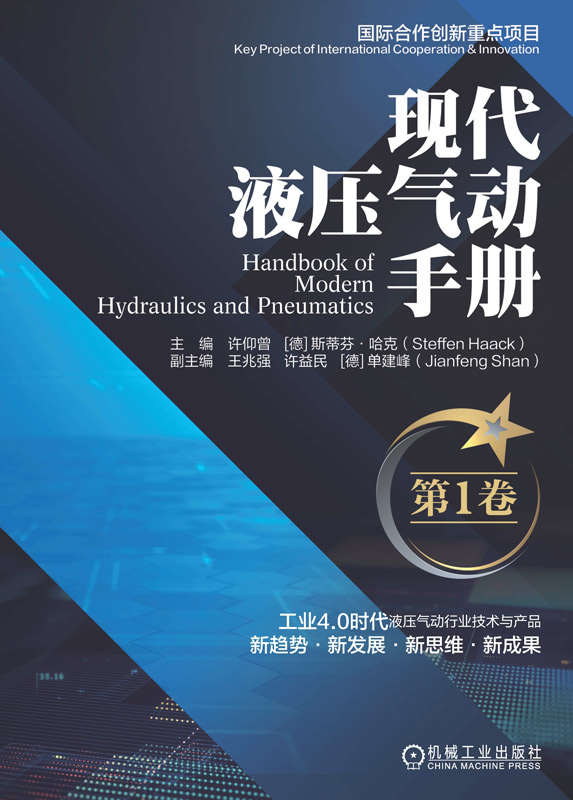


《现代液压气动手册》分3 卷、12 篇、58 章。本卷是第1 卷,主要内容包括:第1 篇液压技术基
础(第1 章液压理论与工作介质基础,第2 章基于液压系统基本性能参数的控制回路);第2 篇现代液
压系统设计方法与应用(第3 章液压传动与控制系统设计与仿真,第4 章液压数智技术发展与应用实例,
第5 章伺服电动机泵泵控系统设计应用实例,第6 章液压系统安装与调试,第7 章液压系统现场诊断与
维护);第3 篇数字与数智一体化液压控制元件[第8 章液压电磁铁结构、性能与分析,第9 章电液比
例阀与比例放大器,第10 章电液伺服比例阀,第11 章液压多路阀,第12 章电液伺服阀,第13 章液压
数字阀与液压数智阀,第14 章二维(2D)液压气动数字元件,第15 章网络化全液压数字转向器,第16
章电静液作动器(EHA)];第4 篇液压建模、仿真与数字孪生(第17 章液气建模与仿真技术及软件介绍,
第18 章液压数字孪生建模与HyPneu 仿真软件)。
本手册还开发了相关数字资源,包括可实现计算的公式、可查询的表格、视频资源等,读者可通过
扫描二维码进行使用,这大大提升了本手册的实用价值。
本书适合液压气动领域的工程技术人员使用,也可供高等院校相关专业师生、行业管理人员、企业
家及投资人参考。
封面
作者简介
《现代液压气动手册》总览
书名页
版权
序
Foreword
前言
数字化手册配套资源说明
第1篇 液压技术基础
第1章 液压理论与工作介质基础
1.1 液压流体力学常用公式
1.1.1 流体静力学基本方程
1.1.2 静止流体对固体壁面的作用力
1.1.3 流体运动学基础
1.1.4 流体动力学
1.1.5 流体在管路中的流动
1.1.6 缝隙流动
1.1.7 液压冲击
1.2 液压介质基础与选择
1.2.1 液压介质分类与应用
1.2.2 液压介质的特性与性能指标
1.2.3 减少含气量与介质消泡性
1.2.4 提高油液安定性与介质抗腐蚀抗氧化抗分子链破坏能力
1.2.5 避免水分产生介质乳化
1.2.6 注意油液介质与材料的相容性
1.2.7 介质的难燃性与难燃措施
1.2.8 油液清洁度与清洁过滤指标
1.2.9 液压介质受温度影响与介质的黏温指数
1.2.10 液压油的选择
1.3 液压常用计算公式与单位换算
1.3.1 液压常用计算公式
1.3.2 常用物理量、符号和单位
1.3.3 常用单位换算
第2章 基于液压系统基本性能参数的控制回路
2.1 压力与流体的关系及其控制回路
2.1.1 压力的形成
2.1.2 压力变化遵循伯努利方程
2.2 压力控制回路
2.2.1 单负载下压力控制回路
2.2.2 液压系统负压产生的问题及其解决办法
2.2.3 负负载时防止执行机构进油端产生负压的控制回路
2.2.4 多负载下压力控制原则与控制回路
2.2.5 压力的感知与压力传感器
2.3 流量与流体的关系及其控制回路
2.3.1 体积流量的定义与排量的形成
2.3.2 流量在连续管路中流动遵循连续性方程
2.4 流量控制回路
2.4.1 流量控制回路分类与特征
2.4.2 单负载下阀控与泵控流量控制回路的特征
2.4.3 单负载下阀控节流控制回路
2.4.4 单负载下外控式泵控流量控制
2.4.5 单负载下静液压泵控容积式流量控制回路
2.4.6 单负载下伺服电动机泵流量控制回路
2.4.7 单负载下流量调速微型计算机控制基本概念
2.4.8 单负载下可编程与数字互联智能化流量调节微型计算机控制回路
2.4.9 负负载下流量共享参数的控制
2.4.10 多负载下流量共享参数的控制
2.4.11 流量感知与动态流量传感器的发展动态
2.5 液流方向与通断的控制
2.6 压差与流体的关系及其控制回路
2.6.1 流体流动的成因与利弊分析
2.6.2 压差控制的工作原理
2.6.3 多负载敏感控制中前补偿(LS)、后补偿(LUDV)回路与抗流量饱和
2.6.4 压差控制的泵控容积节流调速回路
2.7 泄漏与流体的关系及其控制回路
2.7.1 内泄漏的形成
2.7.2 正常内泄漏与正常外泄漏的产生
2.7.3 液压系统不正常泄漏故障的防范与堵截措施
2.7.4 对于间隙密封泄漏量流场模型的建立与仿真
2.8 液压功率与流体的关系及其控制回路
2.8.1 液压功率计算与功重比
2.8.2 液压功率控制
2.8.3 液压功率控制的分类与回路
2.8.4 液压功率控制的实际应用组合
2.9 液压效率综合分析
2.9.1 液压系统的能量损耗途径与效率的定义
2.9.2 液压系统功率损耗图
2.9.3 提高效率的理念与实施途径
2.9.4 效率测试与仿真
2.9.5 液压油温升与冷却
2.10 液压元件的动态响应及其对系统性能的影响
2.10.1 液压元件动态响应的概念
2.10.2 限制液压元件动态响应提高的因素
2.10.3 液压元件与系统的响应能力
2.11 迟滞及其与控制系统的关系
2.11.1 动态滞环的概念
2.11.2 独立颤振在PWM上的叠加方法
2.11.3 叠加颤振的效果
2.12 动态过程引发的液压系统故障
2.12.1 控制系统不稳定
2.12.2 管道或软管爆裂——避免水锤效应
2.12.3 液压缸爬行
2.12.4 液压缸负负载时向下运动的磕头抖动问题
2.12.5 气穴与气蚀
2.12.6 液压共振
参考文献
第2篇 现代液压系统设计方法与应用
第3章 液压传动与控制系统设计与仿真
3.1 液压传动与控制系统设计流程
3.2 液压系统设计仿真软件及应用
3.2.1 目前可选液压系统仿真软件
3.2.2 目前可选液压系统仿真软件的功能与特点
3.2.3 液压系统仿真软件应用示例
3.3 实用液压传动系统设计过程
3.3.1 明确主机设计要求,制定基本方案
3.3.2 执行机构负载分析
3.3.3 确定执行机构主要参数
3.3.4 拟定液压系统原理图
3.3.5 选定液压油及与之兼容的密封材料
3.3.6 确定液压元件连接方式与选择液压元件
3.3.7 选择液压附件
3.3.8 电控装置设计
3.3.9 液压系统性能验算
3.3.10 绘制正式工作图,编制技术文件
3.4 液压系统施工设计与计算
3.4.1 泵装置与油箱的施工设计
3.4.2 液压阀阀块
3.4.3 管路及其布置
3.4.4 电缆线路应采用总线技术提高可靠性
3.4.5 降低噪声的防护罩
3.5 电液比例控制系统设计流程
3.6 实用电液闭环控制系统设计过程
3.6.1 明确主机设计要求,制定基本方案
3.6.2 电液闭环控制系统静态设计方法
3.6.3 电液闭环控制系统的动态分析
3.6.4 电液闭环控制系统的误差分析
3.6.5 电液闭环控制系统的液压能源选择
3.6.6 闭环位置比例控制系统动态性能计算与仿真实例
第4章 液压数智技术发展与应用实例
4.1 概述
4.2 机器人液压系统及其应用
4.2.1 液压驱动型负重外骨骼机器人液压系统
4.2.2 基于液压驱动的四足步行机器人设计与仿真
4.2.3 液压四足机器人驱动器CAN总线通信
4.2.4 Big Dog四足机器人液压系统
4.3 工程机械无人驾驶与智能液压系统开发
4.3.1 无人驾驶液压轮式挖掘机智能控制系统设计
4.3.2 挖掘机液压智能控制系统
4.4 智能数字液压装置应用
4.4.1 智能液压假肢膝关节
4.4.2 液压高速开关阀控制的高速数字控制系统
4.5 电静液作动器(EHA)在飞机制动系统中的应用
4.5.1 电静液作动器的优势与发展趋势
4.5.2 新型电静液作动器在飞机制动系统中的应用
4.5.3 电静液作动器性能仿真
4.6 典型工业液压系统应用简介
4.6.1 注塑机
4.6.2 200t液压机
4.6.3 快速锻造液压机液压系统
4.6.4 铝箔轧机电液伺服系统
4.7 典型工程机械液压系统应用简介
4.7.1 HBT40混凝土泵液压系统
4.7.2 农用拖拉机的行走装置
4.7.3 线型绞车液压系统
4.7.4 飞机起落架电液伺服加载系统
第5章 伺服电动机泵泵控系统设计应用实例
5.1 伺服电动机泵泵控系统组成及控制原理
5.2 液压伺服电动机泵泵控液压系统的设计
5.3 液压伺服电动机泵泵控系统与动力站设计
5.4 液压伺服电动机泵泵控系统的调试实例
5.5 参数调整说明
5.6 故障诊断与排除
第6章 液压系统安装与调试
6.1 液压系统安装要点
6.1.1 液压系统安装流程与注意事项
6.1.2 液压系统安装的污染控制
6.2 液压系统调试
6.2.1 调试的一般步骤
6.2.2 调试的主要内容
6.3 液压分布式系统的安装与调试
第7章 液压系统现场诊断与维护
7.1 液压系统的现场检测
7.1.1 直接感官检测法
7.1.2 液压系统仪器仪表检测法
7.1.3 液压系统在线监测法
7.2 液压系统现场故障判断
7.2.1 “故障树”诊断法
7.2.2 液压故障列表分析法
7.2.3 现场故障判断易失误的典型实例
7.3 工业4.0下液压故障诊断与健康管理
7.3.1 液压故障预测与健康管理技术的发展
7.3.2 液压智能故障诊断
7.3.3 液压智能性能健康管理
7.3.4 智能性能修复
参考文献
第3篇 数字与数智一体化液压控制元件
第8章 液压电磁铁结构、性能与分析
8.1 开关电磁铁
8.1.1 直流湿式开关电磁铁
8.1.2 交流湿式开关电磁铁
8.1.3 交流本整型电磁铁基本特性
8.1.4 影响电磁铁性能的因素
8.2 比例电磁铁
8.2.1 单向比例电磁铁的结构与工作原理
8.2.2 比例电磁铁的主要技术参数及其要求
8.2.3 比例电磁铁的分类与应用
8.2.4 影响比例电磁铁输出力的几个重要因素
8.2.5 比例电磁铁滞环的主要成因及解决办法
8.2.6 比例电磁铁的使用与维护要点
8.3 螺纹插装阀用电磁铁
8.3.1 螺纹插装阀电磁铁导磁套
8.3.2 螺纹插装阀电磁铁线圈
8.4 高速开关电磁铁
8.4.1 概述
8.4.2 在高速运行时电磁铁中的涡流
8.4.3 高速电磁铁吸合时的时间特性
第9章 电液比例阀与比例放大器
9.1 比例阀名称及特征
9.2 比例阀分类
9.3 比例阀基本性能
9.3.1 比例压力控制阀基本性能
9.3.2 比例方向控制阀基本性能
9.3.3 比例流量控制阀基本性能
9.4 比例压力控制阀
9.4.1 比例压力控制阀的分类
9.4.2 直动式比例溢流阀
9.4.3 先导式比例溢流阀
9.4.4 直动式比例减压阀
9.4.5 先导式比例减压阀
9.5 比例方向控制阀
9.5.1 比例方向控制阀的分类
9.5.2 直动式比例方向控制阀
9.5.3 先导式比例方向控制阀
9.5.4 选择比例方向控制阀的注意事项
9.6 比例流量控制阀
9.6.1 比例流量控制阀的工作原理与分类
9.6.2 直动式比例节流阀
9.6.3 先导式比例节流阀
9.6.4 比例节流阀的性能分析与选用方法
9.6.5 比例调速阀
9.6.6 比例调速阀的基本性能与应用
9.7 比例放大器
9.7.1 比例放大器的概念
9.7.2 比例放大器的分类
9.7.3 电液比例控制元件对比例放大器的技术要求
9.7.4 模拟式比例放大器
9.7.5 模拟式比例放大器的使用与调整方法
9.7.6 比例放大器的使用注意事项
9.7.7 数字式比例放大器
第10章 电液伺服比例阀
10.1 伺服比例阀的特征与分类
10.1.1 伺服比例阀的特征
10.1.2 伺服比例阀的分类
10.2 伺服比例阀的中位与安全位
10.2.1 直动式伺服比例阀的中位
10.2.2 先导式伺服比例阀的中位
10.2.3 伺服比例阀的安全位机能及其表达方式
10.3 单级伺服比例阀
10.3.1 采用单比例电磁铁的直动式伺服比例阀
10.3.2 采用双比例电磁铁的直动式伺服比例阀
10.3.3 轴控级直动式伺服比例阀
10.3.4 单级伺服比例阀的应用
10.4 二级伺服比例阀
10.4.1 滑阀式二级伺服比例阀
10.4.2 插装式二级伺服比例阀
10.5 三级伺服比例阀
10.5.1 滑阀式三级伺服比例阀的结构与工作原理
10.5.2 插装式三级伺服比例阀
10.6 伺服比例阀使用要点
10.6.1 伺服比例阀的传递函数
10.6.2 提取合理的固有频率
第11章 液压多路阀
11.1 液压比例多路阀概况
11.2 液压比例多路阀技术发展的市场动力与产品代级
11.3 六通手动液压多路阀(液压早期技术)
11.4 液压先导多路阀及其操控(液压2.0技术)
11.5 液压多路阀的传感化与比例先导多路阀(液压3.0技术)
11.5.1 负载传感阀的技术发展路线
11.5.2 六通阀为基础的“负流量控制”与“正流量控制”负载传感多路阀
11.5.3 四通阀为基础的“前补偿控制”与“后补偿控制”负载传感多路阀
11.6 液压比例先导多路阀的数智化(液压4.0技术)
11.6.1 具有嵌入式先导数字电子控制装置的多路阀与计算机辅助操控系统
11.6.2 高速开关阀为先导的液压数字比例多路阀
11.6.3 总线控制高速开关阀为先导的液压数字比例多路阀
11.6.4 以软件定义流量饱和功能的初步智能性液压数智比例多路阀
11.6.5 虚拟仿真设计与故障诊断数字孪生技术
11.6.6 提高负载能力和可靠性
11.7 电液比例多路阀采用不同负载传感技术的产品应用状态
11.8 数字液压比例多路阀典型产品
11.8.1 丹佛斯采用高速开关阀为先导的液压比例多路阀
11.8.2 派克高速开关数字阀为先导的比例多路阀
11.8.3 用于工程机械控制的赫斯可(HUSCO)液压数字比例阀
11.8.4 成都阀智宝防爆总线型数字开关式负载传感比例多路阀
11.9 数智液压比例多路阀典型产品
11.9.1 CMA初级智能阀的工作原理
11.9.2 CMA数智液压比例多路阀的初步智能性分析
11.9.3 CMA比例多路阀的技术特点
11.9.4 从数字液压PVG到初始智能液压CMA的全面比较
第12章 电液伺服阀
12.1 电液伺服阀的发展历程
12.2 电液伺服阀的分类
12.3 电液伺服阀的组成
12.4 直动式力马达电液伺服阀
12.4.1 DDV结构与工作原理
12.4.2 DDV的应用
12.4.3 DDV的特点
12.5 双喷嘴挡板式电液伺服阀
12.5.1 力矩(力)马达
12.5.2 位移-力反馈双喷嘴挡板电液伺服阀
12.5.3 电反馈双喷嘴挡板电液伺服阀
12.6 偏转板射流式电液伺服阀
12.6.1 偏转板射流式电液伺服阀结构与工作原理
12.6.2 偏转板射流式电液伺服阀的优点
12.7 射流管电液伺服阀
12.7.1 力反馈射流管电液伺服阀
12.7.2 电反馈射流管电液伺服阀
12.7.3 集成数字电路和现场总线接口的电反馈射流管电液伺服阀
12.8 三级电液流量伺服阀
12.8.1 三级电液流量伺服阀结构与工作原理
12.8.2 三级电液流量伺服阀的特点
12.9 电液压力伺服阀
12.9.1 阀芯力综合式电液压力伺服阀
12.9.2 反馈喷嘴式电液压力伺服阀
12.9.3 电液压力伺服阀的特点
12.10 旋转直驱伺服阀
12.10.1 旋转直驱伺服阀结构与工作原理
12.10.2 旋转直驱伺服阀产品性能
12.11 电液伺服阀应用领域及选择
12.11.1 电液伺服阀的应用领域
12.11.2 电液伺服阀的选型
12.12 电液伺服阀的使用
12.12.1 伺服阀的安装与拆卸
12.12.2 伺服阀的使用注意事项
12.12.3 伺服阀管路安装要求
12.12.4 伺服阀工作介质污染度及过滤
12.13 电液伺服阀的维护要点与常见故障分析
12.13.1 伺服阀的维护要点
12.13.2 伺服阀常见故障分析
12.14 国内外常用电液伺服阀产品及其主要性能
第13章 液压数字阀与液压数智阀
13.1 “数字液压”元件到“数智液压”元件
13.1.1 数字液压与模拟液压的比较
13.1.2 电液数字液压元件产品的产生
13.1.3 轴控数字液压的产生
13.1.4 数智液压是轴控数字液压的发展
13.2 液压数字元件的分类
13.2.1 液压数字控制分为功率级与先导级
13.2.2 液压数字元件的图形符号建议
13.2.3 数控比例阀归入液压数字元件
13.3 高速开关阀为先导阀的液压数字阀
13.3.1 高速开关阀的定义与名词术语
13.3.2 高速开关阀结构与外形
13.3.3 高速开关阀的功能与动静态性能
13.3.4 高速开关阀的流量调节
13.3.5 液压高速开关阀电控驱动工作原理
13.3.6 实用双段电压与多电压源驱动电路
13.3.7 高速开关阀控制器硬件电路设计与软件设计
13.3.8 高速开关阀产品
13.3.9 液压高速开关数字元件应用
13.4 增量式液压数字控制阀
13.4.1 增量式液压数字控制阀工作原理
13.4.2 增量式液压数字元件输入信号
13.4.3 数字二通插装比例多能阀
13.4.4 数控旋芯转阀式比例阀
13.4.5 1D液压数字转阀
13.5 液压数智元件的开端
13.5.1 数智液压即液压数字元件的“芯片嵌入化+软件功能化”
13.5.2 数字液压是数智液压的先驱
13.5.3 液压智能元件雏形——液压比例多路阀CMA
13.5.4 液压数智元件前期创新产品
13.6 液压数智元件中的液压功能
13.6.1 液压智能元件的组成
13.6.2 智能控制元件工作原理
13.6.3 一种智能节流元件可以原理性实现流量、压力与方向控制
13.7 液压数智化数控模拟比例元件
13.7.1 数控模拟液压比例元件
13.7.2 AxisPro伺服比例阀放大器具有数智功能
第14章 二维(2D)液压气动数字元件
14.1 二维液压气动数字元件基本概念与产品体系
14.2 二维数字伺服阀
14.2.1 二维数字伺服阀的工作原理
14.2.2 二维数字伺服阀的结构
14.2.3 二维数字伺服阀的性能
14.3 二维电液阀
14.4 二维高速开关阀
14.4.1 二维高速开关阀工作原理
14.4.2 提高二维高速开关阀频响的措施
14.5 二维电液比例阀
14.5.1 二维电液比例阀的工作原理与优点
14.5.2 压扭联轴器的结构原理
14.5.3 二维比例阀控制器硬软件系统框架
14.5.4 二维比例阀性能曲线
14.6 二维液压活塞泵(马达)
14.6.1 二维液压活塞泵工作原理
14.6.2 二维液压活塞泵产品
14.7 二维阀控液压激振器
14.7.1 二维阀控液压激振器的工作原理
14.7.2 二维阀控液压激振器的应用实例
14.8 二维数字伺服阀关键技术
14.8.1 电液转换数字控制技术
14.8.2 二维数字伺服阀用步进电动机的特点
14.8.3 减小非线性与滞环的分级控制与闭环控制技术
14.8.4 提高动态响应的相位补偿技术
14.8.5 二维数字伺服阀芯动态特性及其颤振补偿技术
14.8.6 感应子同步电动机同步跟踪控制算法
14.9 二维数字伺服阀嵌入式数字控制器
14.9.1 电-机械转换器嵌入式控制器硬件设计
14.9.2 控制器的软件设计
14.9.3 二维数字伺服阀数字控制器的应用效果
第15章 网络化全液压数字转向器
15.1 全液压转向器结构与工作原理
15.1.1 全液压转向器基本结构
15.1.2 摆线针轮啮合副工作原理
15.2 国内外全液压转向器产品生产情况
15.3 数字网络化全液压转向器发展
15.4 丹佛斯数字网络化电液全液压转向器产品
15.4.1 OSP+EHA一体式电液转向器
15.4.2 OSPE高集成度一体式电液转向器
15.4.3 EHPS先导控制系列电液产品
15.4.4 EHi电液转向阀
15.4.5 电子转向盘e-Wheel 100
15.4.6 OSP EFU先导控制系列电液产品
15.4.7 丹佛斯(伊顿)电液转向产品
15.5 派克汉尼汾线控液压转向阀
15.6 我国公司的全液压转向器
15.6.1 镇江液压电控系列全液压转向器产品
15.6.2 我国其他公司电液转向器产品
第16章 电静液作动器(EHA)
16.1 电静液作动器的由来与定义
16.1.1 电静液作动器的由来
16.1.2 电静液作动器的发展
16.1.3 电静液作动器的定义
16.2 电静液作动系统的组成与工作原理
16.3 电静液作动系统理论与设计研究
16.3.1 电静液作动器多目标结构优化设计方法
16.3.2 电静液作动器设计理论
16.3.3 EHA驱动控制器及控制算法设计
16.4 EHA与其他形式作动器的融合与比较
16.4.1 电液伺服系统、机电作动器与电静液作动器的比较
16.4.2 EHA与SHA和EMA的融合
16.5 电静液作动器关键技术及其发展
16.5.1 电静液作动器控制回路的改进
16.5.2 寻求提高控制性能的算法
16.5.3 采用高度集成一体化结构设计提高功重比
16.5.4 采用更高压力更高转速的液压泵
16.5.5 电静液作动器发热及散热
16.5.6 向大功率方向发展
16.6 国内外电静液作动器产品及其发展
16.6.1 国外电静液作动器产品及其发展
16.6.2 我国EHA产品及发展
16.6.3 我国EHA产品简介
16.6.4 液压泵高压高转速产品
16.7 电静液作动器的工程应用
16.7.1 在航空航天的应用
16.7.2 飞机二级发动机摆动伺服控制
16.7.3 外骨骼机器人液压伺服驱动装置
16.7.4 博世力士乐应用电静液作动器场景
16.7.5 液压促动器应用于国家500m口径球面射电望远镜(FAST)
16.7.6 汽车电静液作动器可控悬架系统
16.7.7 电静液作动器在工程机械挖掘机方面的发展
参考文献
第4篇 液压建模、仿真与数字孪生
第17章 液气建模与仿真技术及软件介绍
17.1 液气系统的分析研究方法
17.1.1 系统的试验研究方法
17.1.2 仿真技术分类
17.1.3 仿真技术定位
17.2 液压系统的建模与仿真
17.2.1 液压系统分析的特点
17.2.2 数学建模要点
17.2.3 数学模型形式
17.3 功率键合图建模方法
17.3.1 功率键合图理论概述
17.3.2 功率键合图常用变量
17.3.3 功率键合图的构成元素
17.3.4 功率流向与因果关系
17.3.5 控制关系
17.3.6 功率键合图的建立
17.3.7 液压系统功率键合图举例
17.3.8 由键合图推导系统状态方程
17.4 基于Modelica多领域物理系统建模
17.4.1 多领域物理系统建模技术概述
17.4.2 Modelica语言的发展
17.4.3 Modelica语言基础
17.4.4 Modelica语言特点
17.4.5 液压系统的Modelica语言建模
17.5 数值计算方法
17.5.1 数值积分法的基本原理与概念
17.5.2 常规仿真方法简介
17.5.3 刚性系统的数字仿真方法
17.5.4 计算方法的选择
17.5.5 计算步长的确定
17.5.6 变步长方法
17.6 液气系统仿真软件介绍
17.6.1 Amesim
17.6.2 Dymola
17.6.3 基于Web Service的气动智能选型与仿真软件xProPneu
第18章 液压数字孪生建模与HyPneu仿真软件
18.1 数字孪生与液压数字孪生
18.1.1 数字孪生技术的产生及对液压技术的影响
18.1.2 数字孪生与网络技术结合的技术体系架构
18.1.3 国内外数字孪生发展现状与研究的核心问题之一——设备健康管理与故障预测
18.2 用液压数字孪生技术解决液压运动控制中的健康管理问题
18.2.1 液压运动控制元件健康管理尚无简易解决途径
18.2.2 液压数字孪生技术工程软件解决方案
18.2.3 面向液压系统原理图建模方法可以适用于仿真软件框架向数字孪生方向发展
18.3 面向液压系统原理图建模与仿真软件的形成
18.3.1 面向液压系统原理图建模方法
18.3.2 面向液压系统原理图建模基础
18.3.3 液压系统原理图生成过程与建模过程同步的方法
18.4 面向液压系统原理图建模理论与应用
18.4.1 面向液压调速系统原理图建模应用实例
18.4.2 面向溢流阀等价系统原理图建模应用实例
18.4.3 面向液压系统原理图建模中元件拓扑值的作用
18.4.4 面向液压系统原理图建模的非标准状态方程——隐式状态方程之解
18.4.5 面向液压系统原理图建模的规则
18.5 面向液压系统原理图建模方法应用的扩展
18.5.1 面向液压系统原理图建模理论可以作为液压智能元件的研发基础
18.5.2 面向液压系统原理图建模理论可以作为液压数字孪生工业软件的研发基础
18.6 HyPneu液压气动仿真软件介绍与液压健康管理软件系统
18.6.1 HyPneu液压气动仿真软件的形成
18.6.2 集成系统健康管理(ISHM)V形孪生建模流程
18.7 HyPneu软件在数字孪生仿真领域的实践
18.7.1 塑料注射成型机液压控制系统
18.7.2 转子泵集成设计样机
18.7.3 伺服阀污染卡滞仿真
18.7.4 饮料铝罐回收自动处理机由软件虚拟成实体
18.7.5 伺服阀控马达健康管理软件系统上实施数字孪生实体管理
参考文献
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址