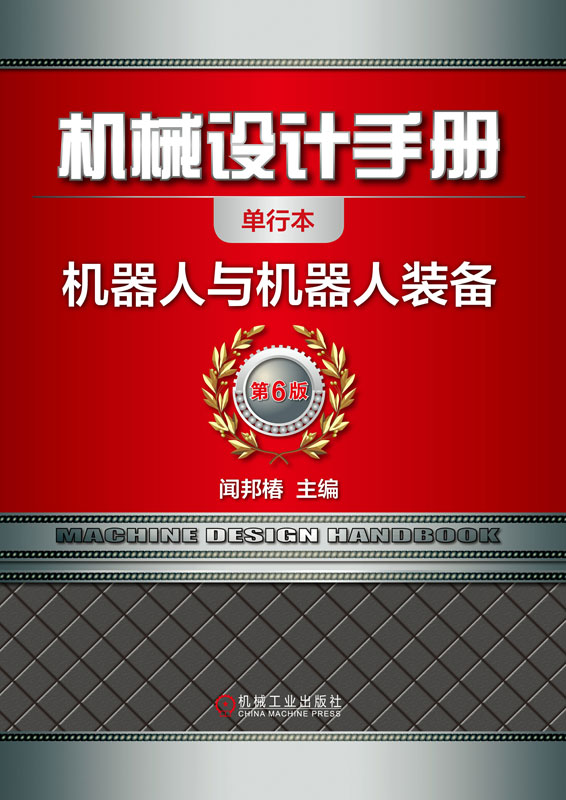


《机械设计手册》第6版 单行本共26分册,内容涵盖机械常规设计、机电一体化设计与机电控制、现代设计方法及其应用等内容,具有系统全面、信息量大、内容现代、突显创新、实用可靠、简明便查、便于携带和翻阅等特色。各分册分别为:《常用设计资料和数据》《机械制图与机械零部件精度设计》《机械零部件结构设计》《连接与紧固》《带传动和链传动摩擦轮传动与螺旋传动》《齿轮传动》《减速器和变速器》《机构设计》《轴弹簧》《滚动轴承》《联轴器、离合器与制动器》《起重运输机械零部件和操作件》《机架、箱体与导轨》《润滑密封》《气压传动与控制》《机电一体化技术及设计》 《机电系统控制》《机器人与机器人装备》《数控技术》《微机电系统及设计》《机械系统概念设计》《机械系统的振动设计及噪声控制》《疲劳强度设计机械可靠性设计》《数字化设计》《工业设计与人机工程》《智能设计仿生机械设计》。
本单行本为《机器人与机器人装备》,主要介绍机器人与机器人装备概述、串联机器人、并联机器人、轮式机器人、机器人驱动系统、机器人用传感器、机器人视觉、机器人控制系统、机器人人工智能、机器人工装夹具及变位机、工业机器人的典型应用、服务机器人技术的新进展等内容。
本书供从事机械设计、制造、维修及有关工程技术人员作为工具书使用,也可供大专院校的有关专业师生使用和参考。
封面
书名页
版权
出版说明
前言
第26篇 机器人与机器人装备
第1章 概述
1 机器人与机器人系统
1.1 机器人
1.2 工业机器人
1.3 服务机器人
2 机器人专用术语
2.1 有关机械结构、几何学和运动学的术语
2.2 有关编程、控制和安全、性能、感知与导航的术语
2.3 机器人的分类
3 工业机器人性能规范和测试方法
3.1 工业机器人性能指标
3.2 工业机器人测试方法
4 机器人的新发展与发展趋势
第2章 串联机器人
1 串联机器人的结构与坐标形式
1.1 串联机器人的结构
1.2 自由度
1.3 工业机器人运动的坐标形式
2 串联机器人的结构型式及其特点
3 机器人运动学与动力学
3.1 基本定义
3.2 机器人运动学正问题
3.3 机器人运动学逆问题
3.4 变换方程
3.5 微分关系式
3.5.1 微分平移变换
3.5.2 微分旋转变换
3.5.3 动系与固定系之间的微分变换关系
3.6 雅可比(Jacobian)矩阵
3.6.1 雅可比矩阵(简称J阵)
3.6.2 雅可比逆阵
3.7 机器人动力学问题的常用分析方法
3.7.1 拉格朗日法
3.7.2 牛顿-欧拉法
3.7.3 机器人动力学的正问题
4 工业机器人的工作空间及与结构尺寸的相关性
4.1 机器人的工作空间
4.2 确定工作空间的几何法
4.3 包容正方体
4.4 工作空间与机器人结构尺寸的相关性
5 机器人尺度规划中的优化设计及关键尺寸的选定
5.1 位置结构的优化设计
5.1.1 要求使工作空间最小的优化设计
5.1.2 要求使工作空间最大的优化设计
5.2 尺度规划时关键尺寸的选定
6 机器人整机设计原则和设计方法
6.1 机器人整机设计原则
6.2 机器人本体的设计步骤
7 机器人腰部、臂部和腕部结构
7.1 腰部结构
7.2 臂部结构
7.3 腕部结构
7.4 工业机器人末端执行器的结构
8 刚度、强度计算及误差分配
8.1 机器人刚度计算
8.2 机器人本体强度计算
8.3 机器人本体连杆参数的误差分配
9 平衡机构的计算
9.1 配重平衡机构
9.2 弹簧平衡机构
9.3 气缸平衡机构
10 终端刚度计算
11 关节驱动力矩计算
11.1 移动关节驱动力的计算
11.2 转动关节驱动力矩的计算
12 灵巧性指标
12.1 开链结构的局部灵巧性
12.2 基于动力学的局部性能评价
12.3 全局灵巧性度量
第3章 并联机器人
1 并联机器的构型
1.1 并联机器人的型综合
1.2 并联机器人的腿结构
1.3 2~6自由度并联操作手示例
2 运动学与动力学
2.1 并联机构运动学位置分析
2.1.1 运动学位置分析逆问题
2.1.2 正运动学
2.2 速度、加速度与精度分析
3 并联机构的性能评价指标与奇异分析
3.1 通用公式
3.2 并联奇异分析
4 工作空间的确定
5 静力学分析和静平衡
6 动力学分析
7 并联机器人设计问题
第4章 轮式机器人
1 轮式移动机构概述
1.1 汽车
1.2 工业车辆
1.3 建筑机械及农业机械等特殊车辆
1.4 医疗康复机器
1.5 教育、研究、开发的轮式移动机构
2 轮式移动机构的构成要求
2.1 车体
2.2 车轮
2.3 车轮支承机构
2.4 驱动机构
3 机构学
3.1 车轮机构分析
3.2 转向
3.3 车轮的旋转驱动
3.4 轮式移动机构的稳定
4 运动学
4.1 与机械手的区别
4.2 独立两轮驱动
4.3 前轮转向驱动
4.4 前轮转向后轮驱动
4.5 独立4轮转向
4.6 合成型全方位车轮的移动机构
4.7 脚轮型驱动轮机构的全方位移动
4.8 拖车
5 静力学
5.1 摩擦
5.2 轮式移动机构的行驶阻力
5.3 车轮的驱动力
6 动力学
7 控制
7.1 控制基础
7.2 导航
第5章 机器人驱动系统
1 机器人驱动系统特点
2 机器人驱动系统选用原则
3 电液伺服驱动系统
4 气动驱动系统
5 电动驱动系统
5.1 直流伺服电动机驱动器
5.2 同步式交流伺服电动机驱动器
5.3 步进电动机驱动器
5.4 直接驱动电动机
第6章 机器人用传感器
1 位移传感器
1.1 电位器
1.2 光电编码器
1.3 旋转变压器
2 速度传感器
3 加速度传感器
4 触觉传感器
4.1 接触觉传感器
4.2 触觉传感器阵列
4.3 滑觉传感器
5 力觉传感器
5.1 力和力矩的一般检测方法
5.2 腕力传感器
6 接近与距离觉传感器
6.1 磁力式接近传感器
6.2 气压式接近传感器
6.3 红外式接近传感器
6.4 超声式距离传感器
7 陀螺仪
第7章 机器人视觉
1 概述
2 机器人视觉系统的组成
2.1 视觉系统组成
2.2 镜头和视觉传感器
2.3 电气输出接口
3 机器人视觉图像处理
3.1 机器人的二维图像处理
3.1.1 前处理
3.1.2 特征提取
3.1.3 匹配和识别
3.2 三维视觉的分析
3.2.1 单目视觉
3.2.2 双目视觉
3.2.3 物体的表示及匹配
4 机器人视觉系统实例
4.1 二值系统
4.2 灰度系统
4.3 三维系统
第8章 机器人控制系统
1 机器人控制系统的体系结构、功能、组成和分类
1.1 机器人控制系统的一般要求与体系结构
1.2 机器人控制系统的组成
1.3 机器人控制系统分类
2 机器人整体控制系统设计方法
2.1 控制系统结构
2.2 控制系统设计原则
2.3 控制系统选择方法
3 几种典型的控制方法
3.1 PID控制
3.2 滑模控制
3.3 自适应控制
3.4 模糊控制
3.5 机器人的顺应控制
3.6 位置和力控制系统结构
4 控制系统硬件构成
5 控制系统软件构成
5.1 软件构成
5.2 软件功能
6 机器人语言
7 机器人离线编程与仿真
第9章 机器人人工智能
1 智能机器人的含义
1.1 感觉功能智能化
1.2 控制功能智能化
1.3 移动功能智能化
1.4 安全可靠性
2 机器人系统的描述
2.1 作业程序知识
2.2 对象物的知识
2.3 知识表达框架
3 机器人行为规划
3.1 作业规划
3.2 行动规划
4 机器人知识的获取
4.1 学习的分类
4.2 作业知识的获取
4.3 图像理解与环境知识的获取
5 智能机器人的控制范式
6 智能机器人应用前景
第10章 机器人工装夹具及变位机
1 定位与工装夹具
1.1 定位方法及定位器与夹具体
1.1.1 基准的概念
1.1.2 工件以平面定位
1.1.3 工件以圆孔定位
1.1.4 工件以外圆柱定位
1.1.5 组合表面的定位
1.1.6 型面的定位
1.1.7 夹具体
1.2 手动夹紧机构
1.3 动力工装夹具
1.3.1 气压和液压夹具
1.3.2 磁力夹紧装置
2 机器人变位机
2.1 变位机的种类
2.2 变位机与焊接机器人组合的工作站
第11章 工业机器人的典型应用
1 喷涂机器人
1.1 喷涂机器人的结构
1.2 喷涂机器人控制系统
1.3 直接示教轻动化
1.3.1 示教轻动化的概念
1.3.2 影响示教轻动化的因素及解决途径
1.4 应用实例
2 点焊机器人
2.1 点焊机器人的结构
2.2 点焊机器人控制系统
2.3 点焊机器人应用实例
2.3.1 机器人工作单元
2.3.2 机器人生产线
3 弧焊机器人
3.1 弧焊机器人的结构
3.2 弧焊机器人控制系统
3.3 弧焊机器人应用实例
4 搬运机器人
4.1 搬运机器人的结构
4.2 搬运机器人控制系统
4.3 搬运机器人应用实例
5 装配机器人
5.1 装配机器人结构
5.2 装配机器人的驱动系统
5.3 装配机器人应用实例
5.3.1 用机器人装配电子印制电路板(PCB)
5.3.2 用机器人装配计算机硬盘
6 冲压机器人
6.1 冲压机器人的结构
6.1.1 臂结构
6.1.2 末端执行器结构
6.2 冲压机器人控制系统
6.3 冲压机器人应用实例
6.3.1 冲压机器人在应用中的几个问题
6.3.2 机器人在汽车工业冲压加工中的应用
7 压铸机器人
7.1 压铸机器人结构
7.2 压铸机器人控制系统
7.3 压铸机器人应用实例
第12章 服务机器人技术的新进展
1 概述
1.1 服务机器人的分类
1.2 服务机器人的共性技术
2 农业机器人
2.1 农业机器人的特点和分类
2.2 农业机器人应用实例
3 医疗机器人
3.1 神经外科机器人
3.2 骨科机器人
3.3 腹腔镜机器人
3.4 血管介入机器人
3.5 假肢和外骨骼机器人
3.6 辅助、康复机器人
3.7 医院服务机器人
4 水下机器人
4.1 水下机器人的定义与分类
4.2 典型水下机器人
5 空间机器人
5.1 空间机器人的定义和分类
5.2 空间机器人实例
6 军用机器人
6.1 军用机器人的含义与分类
6.2 军用机器人实例
7 家用服务与娱乐机器人
8 特种服务机器人
9 服务机器人前沿关键技术
参考文献
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址