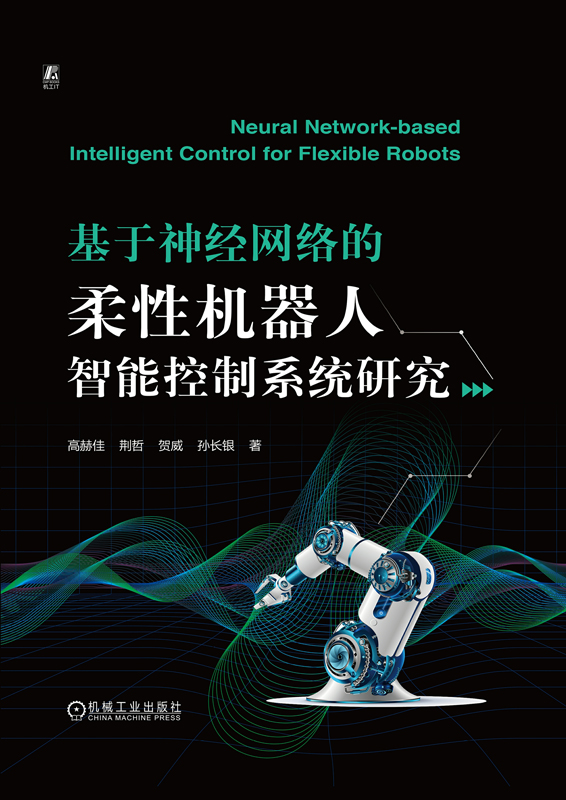


本书系统探讨了神经网络技术在柔性机器人智能控制中的理论创新与工程应用。全书围绕三大核心问题展开深入研究:其一,针对柔性多连杆机械臂在高速运动中易产生残余振动的问题,提出融合深度学习与自适应控制策略的轨迹跟踪与振动抑制方法,显著提升动态精度与稳定性;其二,面向地震等灾害场景下柔性系统受结构变形与环境约束的双重影响,构建基于神经网络的约束控制框架,实现安全、鲁棒的受限空间抑振能力效果;其三,针对复杂非结构化环境中仿生机器人执行器故障等突发状况,设计具有在线学习与重构能力的容错控制架构,保障系统在部分功能受损时仍能完成关键任务。
本书可供人工智能等领域的本科生、研究生、科研人员和相关技术人员阅读。
封面
书名页
版权页
前言
目录
第1章 绪论
1.1 研究背景及意义
1.2 柔性弦及柔性梁建模与控制研究现状
1.3 柔性机械臂建模与控制研究现状
1.4 柔性类建筑结构控制研究现状
1.5 柔性仿生扑翼机器人控制研究现状
1.6 神经网络在柔性系统智能控制中的应用
1.7 主要贡献与结构安排
第2章 数学知识
2.1 柔性结构建模理论
2.1.1 哈密顿原理
2.1.2 欧拉-伯努利梁理论
2.1.3 模型离散化方法
2.1.4 拉格朗日方程方法
2.2 柔性结构控制理论
2.2.1 边界控制
2.2.2 自适应控制
2.2.3 神经网络
2.2.4 反步法
2.2.5 容错控制
2.3 稳定性分析
2.3.1 李雅普诺夫直接法
2.3.2 Nussbaum函数
2.3.3 其他引理
2.4 本章小结
第3章 时变输出约束下柔性弦的边界振动控制
3.1 柔性弦系统研究概述
3.2 柔性弦动力学分析及建模
3.3 时变输出约束下柔性弦的振动控制设计
3.3.1 基于模型的精确控制设计
3.3.2 自适应控制设计
3.3.3 控制器参数分析
3.4 仿真结果及分析
3.5 本章小结
第4章 带有分布时变扰动的柔性梁系统的神经网络控制
4.1 柔性梁系统研究概述
4.2 柔性梁系统动力学分析及建模
4.2.1 动力学分析
4.2.2 离散化建模
4.3 基于扰动观测器的神经网络控制
4.3.1 控制器设计
4.3.2 稳定性分析
4.4 仿真验证
4.5 本章小结
第5章 不对称输出约束下三维欧拉-伯努利梁的振动控制
5.1 三维欧拉-伯努利梁研究概述
5.2 三维欧拉-伯努利梁动力学分析及建模
5.3 不对称输出约束下三维欧拉-伯努利梁的边界控制设计
5.3.1 基于模型的控制设计
5.3.2 自适应控制设计
5.4 仿真结果及分析
5.5 本章小结
第6章 输入输出约束下二维欧拉-伯努利梁的振动控制
6.1 二维欧拉-伯努利梁研究概述
6.2 二维欧拉-伯努利梁动力学分析及建模
6.2.1 二维欧拉-伯努利梁动力学分析
6.2.2 输入约束处理
6.3 基于反步法的控制器设计
6.3.1 控制器设计
6.3.2 干扰观测器设计
6.3.3 稳定性分析
6.4 仿真结果及分析
6.5 本章小结
第7章 柔性单连杆机械臂的模糊神经网络控制
7.1 柔性单连杆机械臂研究概述
7.2 柔性单连杆机械臂动力学分析及建模
7.2.1 动力学分析
7.2.2 离散化建模
7.3 基于模糊逻辑的神经网络控制
7.3.1 控制器设计
7.3.2 稳定性分析
7.4 仿真结果及分析
7.5 实验结果及分析
7.6 本章小结
第8章 柔性双连杆机械臂的输出反馈神经网络控制
8.1 柔性双连杆机械臂研究概述
8.2 柔性双连杆机械臂动力学分析及建模
8.2.1 动力学分析
8.2.2 离散化建模
8.3 基于高增益观测器的神经网络控制
8.3.1 控制器设计
8.3.2 稳定性分析
8.4 仿真结果及分析
8.5 实验结果及分析
8.6 本章小结
第9章 基于扰动观测器的柔性双连杆机械臂强化学习控制
9.1 受扰柔性双连杆机械臂研究概述
9.2 受扰柔性双连杆机械臂动力学分析及建模
9.2.1 动力学分析
9.2.2 离散化建模
9.3 基于扰动观测器的强化学习控制
9.3.1 控制器设计
9.3.2 稳定性分析
9.4 仿真结果及分析
9.5 实验结果及分析
9.6 本章小结
第10章 柔性双连杆机械臂的自适应动态规划控制
10.1 不确定柔性双连杆机械臂研究概述
10.2 不确定柔性双连杆机械臂动力学分析
10.3 基于双评价网络的自适应动态规划控制
10.3.1 控制器设计
10.3.2 稳定性分析
10.4 仿真结果及分析
10.5 实验结果及分析
10.6 本章小结
第11章 带有偏心负载柔性建筑的输出约束神经网络控制
11.1 带有偏心负载的柔性建筑研究概述
11.2 带有偏心负载的柔性建筑动力学分析与建模
11.2.1 动力学分析
11.2.2 离散化建模
11.3 基于障碍李雅普诺夫函数的神经网络控制
11.3.1 控制器设计
11.3.2 稳定性分析
11.4 仿真结果及分析
11.5 实验结果及分析
11.6 本章小结
第12章 带有主动质量阻尼器的柔性建筑的强化学习控制
12.1 带有主动质量阻尼器的柔性建筑研究概述
12.2 带有主动质量阻尼器的柔性建筑动力学分析与建模
12.2.1 动力学分析
12.2.2 离散化建模
12.3 基于Actor-Critic算法的强化学习控制
12.3.1 控制器设计
12.3.2 稳定性分析
12.4 仿真及实验验证
12.5 本章小结
第13章 双段式仿生柔性扑翼系统的神经网络控制
13.1 双段式仿生柔性扑翼研究概述
13.2 双段式仿生柔性扑翼动力学分析与建模
13.3 基于神经网络的双段式仿生柔性扑翼系统智能控制
13.3.1 控制器设计
13.3.2 稳定性分析
13.4 联合仿真实验
13.5 本章小结
第14章 带有执行器故障的柔性扑翼系统的学习控制
14.1 单段式仿生柔性扑翼研究概述
14.2 单段式仿生柔性扑翼动力学分析与建模
14.3 基于非奇异快速终端滑模方法的智能控制
14.3.1 控制器设计
14.3.2 稳定性分析
14.4 联合仿真验证
14.5 本章小结
第15章 总结
参考文献
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址