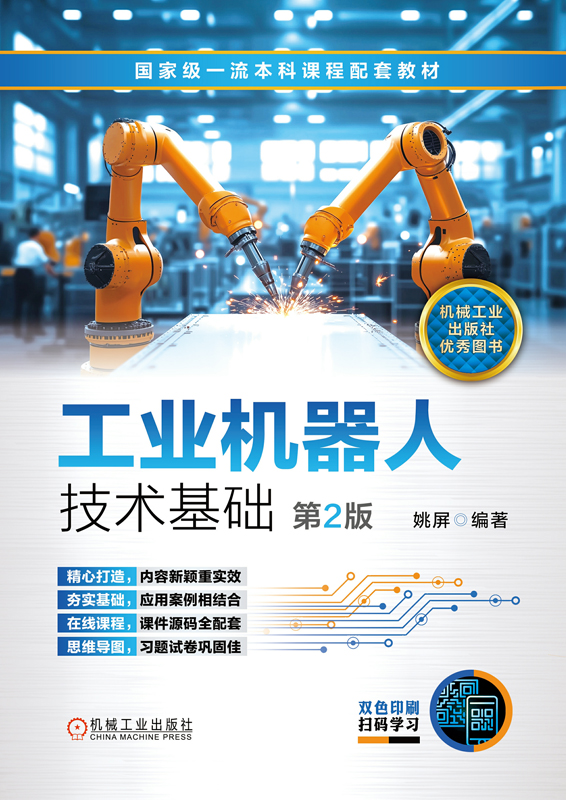


本书系统介绍了工业机器人的基础理论和关键技术,主要内容包括工业机器人概述、工业机器人的机械结构、工业机器人的感知系统、工业机器人的控制系统、工业机器人运动学和动力学、工业机器人的操作与编程,以及工业机器人的典型行业应用。为提升读者的机器人操作应用水平,本书还介绍了机器人的示教编程和离线编程,同时以焊接工作站、喷涂工作站等作为典型实例,详细介绍了不同机器人工作站的设计方法与应用准则。本书配备有教学课件、视频、思维导图、练习题等教学资源。
本书内容系统全面、选材典型、案例丰富、深入浅出、可读性强,可作为本科和职业院校机器人、智能制造及相关专业的教学用书,也可供从事工业机器人研究、开发及应用的科研工作者和工程技术人员参考。
封面
书名页
版权页
前言
目录
第1章 工业机器人概述
1.1 工业机器人的发展史和定义
1.1.1 工业机器人的发展史
1.1.2 工业机器人的定义
1.2 工业机器人的分类
1.2.1 按坐标特性分类
1.2.2 按控制方式分类
1.2.3 按反馈机制分类
1.2.4 按驱动方式分类
1.2.5 按拓扑结构分类
1.2.6 按智能程度分类
1.2.7 按应用领域分类
1.3 工业机器人的基本组成与主要参数
1.3.1 工业机器人的基本组成
1.3.2 工业机器人的主要参数
1.4 工业机器人前沿技术
1.4.1 机器人学习技术
1.4.2 仿生机器人技术
1.4.3 蛇形、模块化与连续体机器人
1.4.4 水下、飞行与微纳机器人
1.5 本章小结
思考与练习
第2章 工业机器人的机械结构
2.1 工业机器人的机械结构概述
2.1.1 工业机器人机械结构的组成
2.1.2 工业机器人机械结构的特点
2.2 末端执行器
2.2.1 末端执行器的定义与特点
2.2.2 末端执行器的分类
2.2.3 夹钳式末端执行器
2.2.4 吸附式末端执行器
2.2.5 专用末端执行器
2.2.6 工具快换装置
2.2.7 多工位换接装置
2.2.8 仿人机器人末端执行器
2.3 工业机器人的手腕与手臂
2.3.1 手腕的定义与分类
2.3.2 手腕的运动形式与柔顺手腕
2.3.3 手臂的定义与特点
2.3.4 手臂的分类与运动机构
2.4 工业机器人的机身
2.4.1 机身结构概述
2.4.2 机身与手臂的配置形式
2.5 工业机器人的行走机构
2.5.1 固定轨迹式行走机构
2.5.2 无固定轨迹式行走机构
2.6 工业机器人的传动系统
2.6.1 传动系统的功能
2.6.2 传动系统的分类
2.6.3 传动系统的关键参数
2.6.4 典型传动系统应用实例
2.7 本章小结
思考与练习
第3章 工业机器人的感知系统
3.1 工业机器人感知概述
3.1.1 传感器的组成、特性及特点
3.1.2 传感器的分类与选择要求
3.2 内部传感器装置
3.2.1 位置传感器
3.2.2 角度传感器
3.2.3 速度传感器
3.2.4 加速度传感器
3.3 外部传感器装置
3.3.1 机器视觉系统
3.3.2 触觉传感器
3.3.3 接近觉传感器
3.3.4 距离传感器
3.3.5 其他传感器
3.4 多传感器数据融合及应用
3.4.1 多传感器数据融合
3.4.2 焊接机器人感知系统
3.4.3 手爪多传感器系统
3.4.4 多传感器信息融合装配机器人
3.5 本章小结
思考与练习
第4章 工业机器人的控制系统
4.1 工业机器人控制系统概述
4.1.1 控制系统的功能与特点
4.1.2 控制系统的结构组成
4.1.3 控制系统的分类
4.1.4 机器人操作系统
4.2 工业机器人的控制方法与技术
4.2.1 工业机器人的伺服控制
4.2.2 工业机器人的视觉控制
4.2.3 工业机器人的轨迹控制
4.2.4 工业机器人的力控制
4.2.5 工业机器人的协调控制
4.3 工业机器人的驱动系统
4.3.1 驱动系统概述
4.3.2 驱动系统的分类
4.3.3 驱动系统的性能指标
4.3.4 驱动系统应用案例
4.4 工业机器人的控制器与控制系统
4.4.1 典型工业机器人控制器
4.4.2 典型工业机器人控制系统
4.4.3 工业机器人的集成控制系统
4.4.4 工业机器人控制系统发展趋势
4.5 本章小结
思考与练习
第5章 工业机器人运动学和动力学
5.1 工业机器人运动学
5.1.1 运动学引言
5.1.2 运动学数学基础
5.1.3 运动学方程
5.2 工业机器人动力学
5.2.1 动力学引言
5.2.2 动力学建模方法
5.2.3 动力学方程
5.2.4 典型动力学应用
5.3 工业机器人运动规划
5.3.1 路径和轨迹
5.3.2 轨迹规划
5.4 本章小结
思考与练习
第6章 工业机器人的操作与编程
6.1 工业机器人编程方法
6.2 示教编程
6.2.1 移动命令中的参数
6.2.2 工业机器人的编程语言
6.2.3 典型工业机器人示教编程
6.3 离线编程
6.3.1 离线编程的特点
6.3.2 离线编程系统构成与关键技术
6.3.3 离线编程仿真软件
6.4 本章小结
思考与练习
第7章 工业机器人的典型行业应用
7.1 工业机器人的应用准则与工作站设计
7.1.1 工业机器人的应用准则
7.1.2 机器人工作站的一般设计原则
7.2 焊接工作站
7.2.1 焊接机器人的特点及分类
7.2.2 点焊工作站
7.2.3 弧焊工作站
7.3 喷涂工作站
7.3.1 喷涂机器人的特点及分类
7.3.2 喷涂工作站的系统组成
7.3.3 喷涂工作站的应用
7.4 码垛工作站
7.4.1 码垛机器人的特点及分类
7.4.2 码垛工作站的系统组成
7.4.3 码垛工作站的应用
7.5 搬运工作站
7.5.1 搬运机器人的特点及分类
7.5.2 搬运工作站的系统组成
7.6 抛光打磨工作站
7.6.1 抛光打磨机器人的特点及分类
7.6.2 抛光打磨工作站的系统组成
7.6.3 抛光打磨工作站的应用
7.7 具身智能机器人
7.7.1 具身智能机器人概述
7.7.2 具身智能机器人的分类与结构
7.7.3 具身智能机器人的关键技术
7.7.4 具身智能机器人的发展趋势与未来展望
7.8 本章小结
思考与练习
参考文献
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址