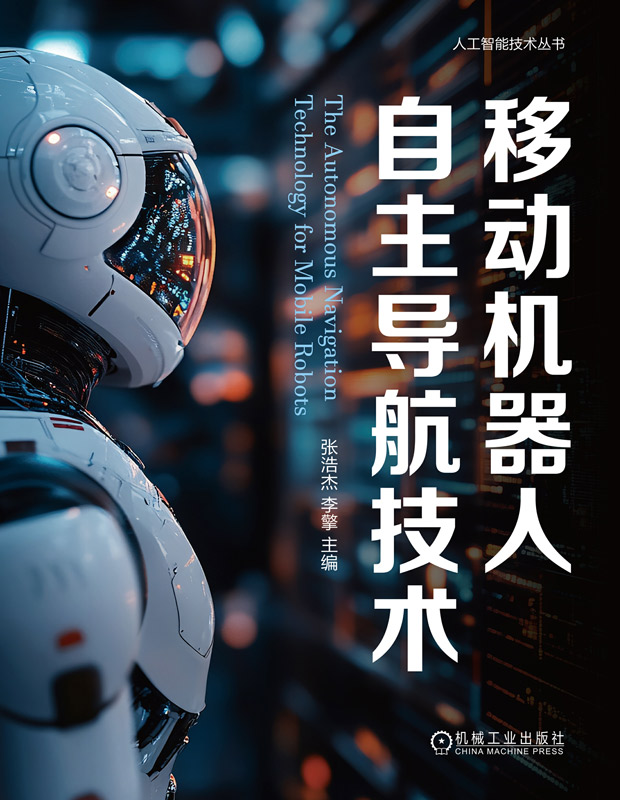


本书以移动机器人自主导航系统研究中的定位、感知和规划技术作为研究内容,总结了移动机器人自主导航技术的研究现状,阐述了移动机器人运动学模型、移动机器人同步定位与建图、移动机器人任务规划、移动机器人路径规划,给出了移动机器人运动规划与控制方法,提供了移动机器人自主导航系统开发案例,突出了理论性和实用性。
封面
前折页
书名页
版权页
序
前言
目录
第1章 绪论
1.1 移动机器人发展概况
1.1.1 移动机器人通用平台
1.1.2 自动驾驶车辆
1.1.3 轮足复合式移动机器人
1.1.4 移动机器人的应用领域
1.2 移动机器人自主导航关键技术研究现状
1.2.1 环境感知技术
1.2.2 同步定位与地图构建技术
1.2.3 路径规划技术
1.3 本章小结
1.4 拓展阅读
参考文献
第2章 移动机器人运动学模型
2.1 刚体运动学基础
2.1.1 瞬时旋转中心
2.1.2 底盘的旋转
2.1.3 接触点与侧滑
2.1.4 正逆运动学
2.2 两轮差速转向机器人运动学模型
2.3 阿克曼转向机器人运动学模型
2.3.1 自行车模型运动学分析
2.3.2 阿克曼转向机器人运动学模型
2.4 滑移转向机器人运动学模型
2.5 全向移动机器人运动学模型
2.5.1 麦克纳姆轮移动机器人运动学模型
2.5.2 全向轮移动机器人运动学模型
2.6 本章小结
2.7 扩展阅读
参考文献
第3章 移动机器人同步定位与建图
3.1 移动机器人坐标系
3.1.1 Gmapping算法坐标系
3.1.2 坐标系转换基础
3.2 激光雷达传感器数据处理
3.2.1 球面坐标系数据处理
3.2.2 概率学基础
3.3 占据栅格地图构建算法
3.3.1 占据栅格地图更新原理
3.3.2 基于激光雷达数据构建占据栅格地图
3.4 基于粒子滤波的自适应蒙特卡罗定位算法
3.4.1 定位的基本思想
3.4.2 基于粒子滤波的机器人定位与建图
3.4.3 Gmapping算法的改进
3.5 本章小结
3.6 扩展阅读
参考文献
第4章 移动机器人任务规划
4.1 基于专家系统的任务规划
4.1.1 专家系统的基本知识
4.1.2 机器人专家知识表示
4.1.3 基于规则的专家系统的自主导航任务
4.2 基于协同进化理论的任务规划
4.2.1 任务规范语言
4.2.2 进化搜索
4.3 基于强化学习的任务规划
4.3.1 强化学习的基本概念
4.3.2 基于强化学习的任务规划架构
4.3.3 基于任务可靠性图的规划策略
4.4 本章小结
4.5 扩展阅读
参考文献
第5章 移动机器人路径规划
5.1 路径规划的问题描述
5.2 运动基元的设计与生成
5.2.1 机器人状态约束表示
5.2.2 运动基元优化
5.3 基于启发式搜索的路径规划
5.3.1 基于Dijkstra算法的路径规划
5.3.2 基于A*算法的路径规划
5.3.3 基于ARA*算法的路径规划
5.3.4 基于AD*算法的路径规划
5.4 基于快速扩展随机树的路径规划
5.4.1 基于传统RRT算法的路径规划
5.4.2 基于B-RRT*算法的路径规划
5.4.3 基于Anytime RRT*算法的路径规划
5.5 本章小结
5.6 扩展阅读
参考文献
第6章 移动机器人运动规划与控制
6.1 基于纯跟踪算法的运动规划
6.1.1 纯跟踪算法的原理
6.1.2 预瞄距离选取方法
6.1.3 预瞄点选取方法
6.1.4 速度规划方法
6.1.5 验证示例
6.2 基于动态窗口法的运动规划
6.2.1 机器人的运动学模型
6.2.2 搜索空间
6.2.3 评价函数
6.2.4 验证示例
6.3 基于模型预测控制的运动规划
6.3.1 预测模型
6.3.2 预测方程
6.3.3 滚动优化
6.3.4 反馈矫正
6.3.5 验证示例
6.4 本章小结
6.5 扩展阅读
参考文献
第7章 移动机器人自主导航系统开发案例
7.1 ROS集成开发环境配置与搭建
7.1.1 Ubuntu 20.04安装与配置
7.1.2 ROS Noetic安装与环境配置
7.2 基于ROS的自主导航开发框架
7.2.1 move_base简介
7.2.2 move_base的安装与测试
7.2.3 仿真环境中move_base的使用
7.3 第十八届“挑战杯”竞赛案例
7.3.1 题目介绍与要求
7.3.2 总体方案设计
7.3.3 全局路径规划模块
7.3.4 局部路径规划模块
7.4 本章小结
7.5 扩展阅读
参考文献
后折页
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址