

内容简介
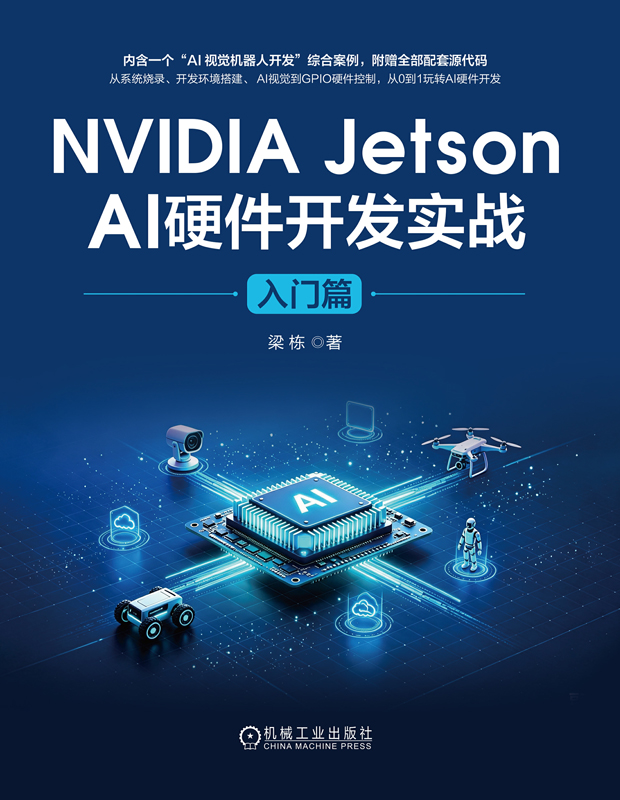
这是一本面向Jetson嵌入式平台的AI硬件开发入门级实战指南,适合零基础入门Jetson的AI硬件开发者、爱好者,以及相关院校师生阅读。全书以Jetson Orin系列设备为核心,从最底层的硬件资源、系统烧录与开发环境搭建讲起,逐步深入到Jetson-Inference AI视觉与GPIO硬件控制两大核心技术,最终通过一个综合案例,帮读者真正把AI算法与硬件控制应用于边缘设备。通过本书,读者可快速掌握边缘AI硬件配置、视觉处理、模型推理与硬件联动开发,完成从环境搭建到完整AI硬件项目开发的全流程。学完本书,读者可以应对机器视觉、智能机器人、边缘AI等各种AI硬件开发项目。
第1~3章系统介绍Jetson产品矩阵与软硬件资源,并以Jetson Orin系列为参考,详细讲解系统烧录、系统初始化、监控与优化、系统备份与恢复、远程访问,以及AI开发环境(OpenCV、TensorFlow、PyTorch)、JupyterLab远程开发与 Jetson Docker 虚拟环境的搭建。
第4~5章从为Jetson配置摄像头(CSI/USB、V4L2、GStreamer、JetCam、OpenCV、实时流服务)与训练神经网络模型(手写数字识别、猫狗图片分类)入手,系统讲解Jetson-Inference项目的七大推理能力——图像分类、目标检测、语义分割、姿态估计、动作识别、背景去除与单眼深度估计,帮助读者快速搭建高效的AI视觉系统。
第6~7章先详细介绍Jetson GPIO基本概念、常用协议与外设,以及Jetson GPIO库的配置与使用,然后介绍控制RGB灯珠、蜂鸣器、倒车雷达等的应用实践,帮助读者完整理解Jetson GPIO控制。
第8章通过深度剖析一个综合案例——AI视觉机器人开发,将两轮底盘电机控制与Jetson-Inference 实时目标检测有机结合,实现AI视觉与硬件控制的融会贯通。
若对性能优化、DeepStream、YOLO、MediaPipe、本地大模型的应用实践感兴趣,或想学习AI视觉云台、AI语音机器人综合项目,可以阅读《NVIDIA Jetson AI硬件开发实战:进阶篇》。
封面
前折页
书名页
版权页
前言
目录
第1章 初识NVIDIA Jetson
1.1 Jetson产品矩阵
1.2 Jetson硬件资源
1.2.1 Jetson Orin Nano
1.2.2 Jetson Orin Nano与Jetson Nano
1.3 Jetson软件资源
1.3.1 NVIDIA JetPack SDK
1.3.2 NVIDIA TAO
1.3.3 NVIDIA DeepStream SDK
1.4 Jetson与其他嵌入式硬件
1.4.1 Jetson与单板机
1.4.2 Jetson与单片机
1.5 本章小结
第2章 配置Jetson系统环境
2.1 Jetson系统烧录
2.1.1 SDK Manager烧录
2.1.2 microSD卡烧录
2.1.3 Jetson系统烧录其他事项
2.2 Jetson系统初始化
2.2.1 Jetson系统桌面配置
2.2.2 Jetson系统更新
2.2.3 Jetson系统Python环境配置
2.3 Jetson系统监控
2.3.1 JTOP
2.3.2 Indicator Sysmonitor
2.4 Jetson系统优化
2.4.1 交换空间配置
2.4.2 分屏终端配置
2.5 Jetson系统救援
2.5.1 Jetson系统备份
2.5.2 Jetson系统恢复
2.5.3 Jetson存储设备扩容
2.6 Jetson远程访问
2.6.1 远程登录SSH
2.6.2 远程桌面
2.7 Jetson Wi-Fi热点设置
2.8 本章小结
第3章 配置Jetson开发环境
3.1 配置AI开发环境
3.1.1 OpenCV
3.1.2 TensorFlow
3.1.3 PyTorch系列
3.1.4 对比TensorFlow与PyTorch
3.2 配置远程开发工具JupyterLab
3.2.1 安装JupyterLab
3.2.2 使用JupyterLab
3.3 构建Jetson Docker虚拟环境
3.3.1 Jetson与Docker
3.3.2 NVIDIA NGC与Jetson Docker镜像
3.3.3 初识Jetson Docker
3.3.4 定制Jetson Docker镜像
3.4 本章小结
第4章 使用Jetson看世界
4.1 为Jetson设备配置摄像头
4.1.1 配置MIPI CSI摄像头与USB摄像头
4.1.2 使用V4L2配置摄像头
4.1.3 基于GStreamer多媒体框架调用摄像头
4.1.4 使用JetCam调用摄像头
4.1.5 使用OpenCV调用摄像头
4.1.6 构建摄像头实时流服务
4.2 Jetson AI视觉与神经网络
4.3 训练神经网络模型
4.3.1 识别手写数字
4.3.2 猫狗图片分类
4.4 本章小结
第5章 Jetson-Inference项目
5.1 Jetson-Inference环境搭建
5.1.1 源码构建Jetson-Inference
5.1.2 容器部署Jetson-Inference
5.1.3 初识Jetson-Inference
5.2 图像分类推理
5.2.1 图像分类概述
5.2.2 使用ImageNet进行图像分类推理
5.2.3 实例:基于Jetson-Inference库实现图像分类
5.3 目标检测推理
5.3.1 目标检测概述
5.3.2 使用DetectNet进行目标检测推理
5.3.3 实例:基于Jetson-Inference库实现目标检测
5.4 语义分割推理
5.4.1 语义分割概述
5.4.2 使用SegNet进行语义分割推理
5.5 姿态估计推理
5.5.1 姿态估计概述
5.5.2 使用PoseNet进行姿态估计推理
5.6 动作识别推理
5.6.1 动作识别概述
5.6.2 使用ActionNet进行动作识别推理
5.7 背景去除推理
5.7.1 背景去除概述
5.7.2 使用BackgroundNet进行背景去除推理
5.8 单眼深度推理
5.8.1 单眼深度概述
5.8.2 使用DepthNet进行单眼深度推理
5.9 本章小结
第6章 Jetson硬件控制基础
6.1 初识Jetson GPIO
6.1.1 Jetson GPIO基本概念
6.1.2 Jetson GPIO外设常用协议
6.1.3 Jetson GPIO常备外设
6.2 Jetson GPIO应用开发
6.2.1 Jetson硬件接口配置工具
6.2.2 Jetson.GPIO库配置
6.2.3 Jetson.GPIO库使用说明
6.3 本章小结
第7章 Jetson GPIO应用实践
7.1 GPIO控制RGB灯珠
7.2 GPIO控制蜂鸣器
7.3 GPIO控制超声波传感器
7.4 本章小结
第8章 综合案例:使用Jetson开发AI视觉机器人
8.1 小车底盘控制单元
8.1.1 两轮底盘机械结构
8.1.2 两路电机控制电路
8.1.3 两路电机运动驱动
8.2 两轮小车AI视觉系统
8.2.1 Jetson-Inference实时目标检测实现
8.2.2 Jetson-Inference两轮小车视觉控制系统
8.3 本章小结
推荐阅读
后折页
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址