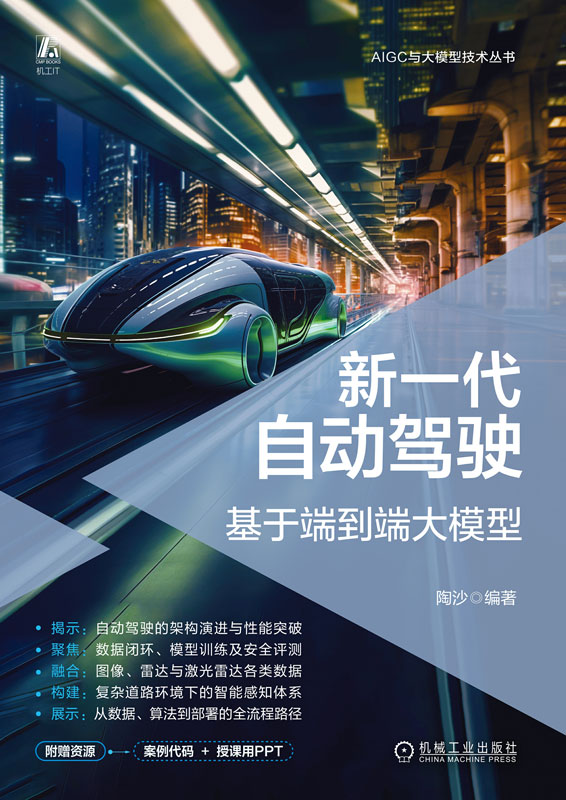



本书介绍面向自动驾驶的端到端大模型系统,该系统通过统一模型贯通感知、预测、规划与控制,将多模态传感器数据直接映射为驾驶决策,并在数据闭环与安全约束下实现一体化训练与优化。
本书共10 章,首先,回顾了端到端范式的发展与核心架构,展示了传感器体系、数据处理流程及大模型的训练与推理机制,重点阐述了表征学习、多模态融合与感知机制的关键作用。其次,深度解析了端到端决策与控制体系,以及大语言模型与多模态范式在决策中的应用。再次,讨论了系统的可解释性与安全鲁棒性,为系统可靠性提供了理论支持,通过分析Tesla、Comma.ai 等实战案例,总结了数据闭环、OTA 升级、量产部署等商业化经验,并扩展至模型结构演进与推理优化。最后,通过数据采集、训练调优与推理部署,完成了从理论研究到工程落地的完整开发实战。
本书兼具理论深度与工程实用性,突出端到端系统的全栈方法与落地路径,同时随赠全案例代码、授课用PPT 等海量学习资源(扫封底二维码获取),适合智能驾驶研究者、系统开发工程师及关注自动驾驶技术演进的产业从业者学习和参考。
封面
书名页
版权页
前言
目录
第1章 端到端大模型与自动驾驶技术综述
1.1 大模型技术基础
1.1.1 神经网络与深度学习基础
1.1.2 参数规模与数据驱动特性
1.1.3 多模态建模能力
1.1.4 训练范式与预训练机制
1.2 端到端系统工程原理
1.2.1 输入输出映射与整体最优性原理
1.2.2 损失函数与优化目标设计
1.2.3 数据流与梯度流
1.2.4 端到端架构与传统方案对比
1.3 自动驾驶应用场景与技术需求
1.3.1 城市道路与高速公路场景
1.3.2 复杂天气与环境适应
1.3.3 多车协同、多智能体交互
1.3.4 商业落地的系统级需求
第2章 端到端大模型结构原理
2.1 端到端大模型系统设计方法论
2.1.1 端到端系统层级分解
2.1.2 输入端、输出端与中间层
2.1.3 多任务学习与损失权重
2.1.4 端到端架构的典型优化策略
2.2 多模态融合建模机制
2.2.1 传感器数据同步与预处理
2.2.2 图像、毫米波雷达、激光雷达数据融合
2.2.3 多模态神经网络结构
2.2.4 BEV与空间感知机制
2.3 端到端大模型中的表征学习
2.3.1 表征空间与嵌入方式
2.3.2 语义分割与特征提取
2.3.3 时序建模与运动信息编码
2.3.4 结构化场景理解
2.4 端到端决策与控制机制
2.4.1 什么是感知-决策-控制一体化
2.4.2 强化学习在自动驾驶决策中的应用
2.4.3 端到端控制信号输出机制
第3章 自动驾驶传感器体系与数据处理
3.1 自动驾驶传感器系统总览
3.1.1 摄像头感知与采集原理
3.1.2 毫米波雷达特性
3.1.3 激光雷达数据结构
3.1.4 高精地图与定位辅助
3.2 多传感器数据融合算法
3.2.1 时空同步与多源标定
3.2.2 低层特征级融合
3.2.3 中层表征级融合
3.2.4 高层决策级融合实现
3.3 自动驾驶数据流采集
3.3.1 原始数据采集与传输
3.3.2 数据闭环采集机制
3.3.3 异常场景与数据挖掘
3.3.4 在线数据标注与迭代
3.4 数据预处理与增强技术
3.4.1 数据清洗与归一化方法
3.4.2 数据增强技术
3.4.3 多模态数据重采样机制
3.4.4 长尾与极端场景采集策略
第4章 大模型训练与推理系统
4.1 大规模数据集构建与管理
4.1.1 场景多样性与覆盖度设计
4.1.2 自动标注工具链开发
4.1.3 合成数据与真实数据混合策略
4.1.4 数据质量评测方法
4.2 分布式训练与高效优化
4.2.1 数据并行与模型并行
4.2.2 混合精度与梯度累积
4.2.3 通信与存储架构
4.2.4 异构算力适配方法
4.3 大模型推理加速与部署
4.3.1 推理引擎与芯片平台选型
4.3.2 模型压缩与蒸馏方法
4.3.3 在线推理与边缘部署
4.3.4 实时性与延迟优化
4.4 工程平台与工具链
4.4.1 模型开发与训练平台
4.4.2 数据流管理与监控
4.4.3 自动化测试与集成
4.4.4 端到端工程工具与框架
第5章 端到端自动驾驶模型感知机制
5.1 场景理解与语义分割技术
5.1.1 目标检测与图像分割算法的实现步骤
5.1.2 时序场景分析
5.1.3 动静态目标分离
5.1.4 多目标跟踪机制
5.2 空间表征与BEV感知方法
5.2.1 BEV转换
5.2.2 空间投影与矢量化建模
5.2.3 BEV特征融合
5.2.4 BEV在自动驾驶中的应用
5.3 运动感知与时序建模
5.3.1 车辆与行人轨迹预测
5.3.2 动态障碍物识别
5.3.3 时空关联建模
5.3.4 动作意图判别
5.4 多模态场景下的鲁棒感知
5.4.1 异常天气感知机制
5.4.2 极端光照与遮挡处理
5.4.3 多源信息一致性校验
5.4.4 鲁棒性提升工程方案
第6章 端到端自动驾驶决策与控制体系
6.1 感知-决策-控制一体化设计
6.1.1 系统端到端闭环结构
6.1.2 状态空间定义与管理
6.1.3 决策输出的工程约束
6.1.4 控制信号生成
6.2 行为克隆与专家示范
6.2.1 行为克隆基本原理
6.2.2 专家示范数据采集
6.2.3 模型模仿学习方法
6.2.4 行为克隆应用实战
6.3 强化学习与端到端决策
6.3.1 强化学习问题建模
6.3.2 奖励函数与策略优化
6.3.3 离线与在线强化学习融合
6.3.4 强化学习在复杂场景中的部署
6.4 多任务与多智能体协作
6.4.1 多任务学习体系
6.4.2 端到端多车协同机制
6.4.3 多智能体状态与动作建模
6.4.4 协作控制场景实现
6.5 大语言模型与多模态范式在决策与规划中的应用
6.5.1 基于Transformer的长序列建模与时空依赖捕获
6.5.2 大语言模型驱动的语义意图解析
6.5.3 视觉语言模型在多模态感知融合与行为预测中的作用
6.5.4 大模型范式对传统规划控制栈的重构
6.6 感知-规划一体化与生成式控制技术
6.6.1 Unified-Representation:共享编码器与语义一致性学习
6.6.2 世界模型与自监督学习
6.6.3 基于Diffusion与生成式解码的轨迹规划方法
6.6.4 感知、规划与控制融合下的闭环可解释性与安全保障
第7章 端到端系统可解释性与安全鲁棒性
7.1 端到端模型可解释性分析
7.1.1 黑箱问题与解释需求
7.1.2 局部可解释性方法
7.1.3 工程化的可解释性工具
7.2 不确定性估计与风险管理
7.2.1 端到端模型输出的不确定性
7.2.2 贝叶斯深度学习方法
7.2.3 风险评估与阈值设置
7.2.4 高风险场景检测
7.3 鲁棒性提升与极端工况适应
7.3.1 对抗样本防御机制
7.3.2 鲁棒训练与损失修正
7.3.3 极端天气、光照、遮挡适应性机制
7.4 工程安全与系统验证
7.4.1 自动化安全测试
7.4.2 冗余与容错机制
7.4.3 系统异常响应机制
7.4.4 安全认证与行业标准
第8章 商业落地与主流端到端自动驾驶系统
8.1 主流企业端到端自动驾驶方案
8.1.1 Tesla FSD系统架构剖析
8.1.2 Comma.ai与开源端到端方案
8.1.3 Apollo、小鹏等国内案例
8.2 商业化数据闭环与OTA升级
8.2.1 数据闭环采集与模型持续优化
8.2.2 OTA升级流程与版本管控
8.2.3 商业部署的工程链条
8.2.4 典型案例数据驱动机制
8.3 端到端系统工程部署与量产
8.3.1 量产自动驾驶软硬件平台
8.3.2 工程部署流程与测试验证
8.3.3 商业场景实际应用与问题处理
8.3.4 工程质量与持续集成体系
8.4 商业案例剖析与经验总结
8.4.1 城市道路实车部署案例
8.4.2 高速公路端到端自动驾驶
8.4.3 典型复杂场景商业落地
8.4.4 行业经验与系统演进
8.5 成熟方案中的模型结构设计
8.5.1 Attention算子与高效Transformer变体
8.5.2 Vision Transformer与多尺度特征建模
8.5.3 Decoder结构与轨迹生成机制
8.5.4 代表性开源项目:OpenPilot与OpenMMLab
8.6 数据闭环与驾驶行为评测体系
8.6.1 闭环反馈与在线学习机制
8.6.2 驾驶行为评分与安全性评估指标
8.6.3 典型开源框架:nuScenes、CARLA、MetaDrive
8.7 训练与推理系统的前沿优化
8.7.1 强化学习在端到端驾驶训练系统中的应用
8.7.2 大规模分布式训练与混合精度优化
8.7.3 推理加速技术:KV Cache与稀疏计算
8.7.4 代表性开源工具链:DeepSpeed、Ray RLlib、TensorRT
第9章 开发初步:数据驱动的自动驾驶系统开发实战
9.1 开发环境与工程架构搭建
9.1.1 开发硬件选型与配置
9.1.2 数据流与系统模块设计
9.1.3 工程自动化与CI/CD
9.1.4 项目管理与版本控制
9.2 端到端数据采集与处理实战
9.2.1 真实道路数据采集流程
9.2.2 标注工具与自动标注方法
9.2.3 数据增强与仿真生成
9.2.4 闭环数据流工程实现
9.3 端到端大模型训练与调优实战
9.3.1 训练数据准备与输入格式
9.3.2 大模型训练流程详解
9.3.3 多GPU分布式训练部署
9.3.4 训练调优与参数搜索
9.4 端到端推理与实车部署实战
9.4.1 推理引擎开发与优化
9.4.2 实车集成与接口适配
第10章 开发进阶:复杂环境下多模态自动驾驶系统开发实战
10.1 视觉端到端自动驾驶项目实战
10.1.1 项目需求与设计分析
10.1.2 视觉模型结构
10.1.3 端到端感知决策
10.1.4 仿真测试与结果评估
10.2 多模态融合端到端项目实战
10.2.1 多传感器数据采集与同步
10.2.2 多模态融合模型工程开发
10.2.3 多模态决策优化机制
10.2.4 实车测试与性能提升
10.3 城市道路与高速公路场景端到端应用
10.3.1 场景需求分析与数据采集
10.3.2 大模型参数优化与适应
10.3.3 复杂场景测试与问题处理
10.3.4 应用评测与输出展示
10.4 项目工程部署与运维
10.4.1 工程部署全流程
10.4.2 线上监控与数据闭环
10.4.3 OTA运维与持续优化
10.4.4 工程总结与项目交付
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址