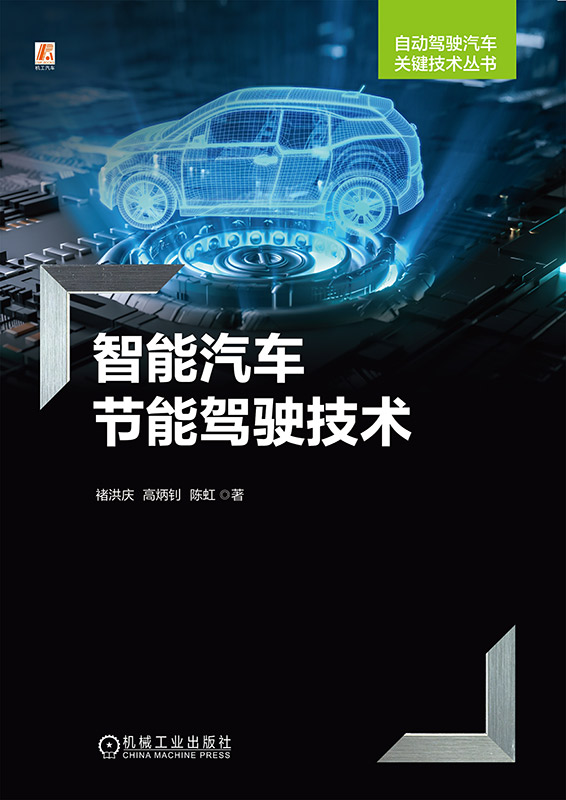



本书系统聚焦智能交通环境下的节能驾驶控制技术,针对地图信息利用、驾驶风格融合及交通信号灯状态优化三大核心难题,提出了从单车智能优化、人机协同优化到车路协同优化的多层次解决方案。书中详细介绍了燃油车、新能源车及商用车的预测巡航控制、能量管理与换挡协同优化方法,结合机器学习实现驾驶风格识别与自学习控制,并开发了基于交通信号灯状态的分层速度规划与生态驾驶控制系统,通过实车实验验证方法有效性。本书以“信息利用递增、智能化水平提升”为主线,贯穿系统建模、算法设计、快速实现及实车验证四个环节,形成理论与工程实践紧密结合的完整技术链条。内容由浅入深、层层递进,既具有学术深度,又强调应用价值。本书适合汽车工程专业相关的研究生、学术同行及汽车产业技术人员阅读,可为智能汽车节能驾驶研究与工程实践提供系统、权威、可操作的参考。
封面
书名页
版权页
前言
符号说明
目录
第一部分 背景与基础
第1章 绪论
1.1 背景与意义
1.2 智能网联环境下的信息爆炸
1.2.1 人-车交互
1.2.2 车-车通信
1.2.3 车-路感知
1.3 驾驶员驾驶风格识别综述
1.3.1 驾驶风格定义与影响因素
1.3.2 驾驶风格学习方法研究
1.4 车辆节能驾驶控制策略综述
1.4.1 车辆能耗模型研究
1.4.2 车辆纵向驾驶控制研究
1.4.3 具有类人驾驶特征的辅助驾驶研究
1.4.4 非线性优化问题的快速求解算法研究
1.5 本书的主要内容与安排
第2章 控制理论基础知识
2.1 PID控制器
2.2 线性二次型最优控制
2.3 模型预测控制
2.4 极值原理
2.5 聚类算法
2.5.1 K-means算法
2.5.2 DBSCAN算法
2.5.3 GMM算法
2.5.4 SOM算法
2.6 强化学习
2.7 最短路径问题-Dijkstra算法
第二部分 单车篇:利用地图信息
第3章 基于道路坡度实时估计的车辆纵向跟车优化控制
3.1 引言
3.2 系统建模
3.2.1 车辆纵向动力学模型
3.2.2 车辆跟车模型
3.3 优化控制器设计
3.3.1 控制系统架构
3.3.2 优化跟车控制器设计
3.3.3 基于道路坡度估计的加速度跟踪控制器设计
3.4 仿真与实验结果
3.4.1 仿真结果
3.4.2 实验结果
3.5 本章小结
第4章 乘用车辆预测巡航控制系统设计与实现
4.1 引言
4.2 系统建模与优化问题构建
4.2.1 车辆模型
4.2.2 优化问题描述
4.3 预测巡航控制问题求解
4.3.1 极大值原理
4.3.2 最优控制输入的数值求解
4.4 预测巡航控制的实现与高精地图
4.4.1 调度图
4.4.2 高精地图
4.5 仿真结果
4.6 实验结果
4.6.1 控制系统性能分析
4.6.2 燃油结果对比
4.7 本章小结
第5章 纯电动汽车预测巡航控制
5.1 纯电动汽车的预测性巡航控制:不同求解方法的比较
5.1.1 引言
5.1.2 系统模型和优化问题方程
5.1.3 求解方法
5.1.4 仿真结果
5.1.5 小结
5.2 网联电动汽车动力总成和空调系统的节能优化控制
5.2.1 引言
5.2.2 基准问题概述
5.2.3 系统建模
5.2.4 控制方案
5.2.5 仿真结果
5.2.6 小结
5.3 本章小结
第6章 重型商用车预测巡航控制:挡位与转矩的实时协同优化
6.1 引言
6.2 PCC系统与系统模型
6.2.1 PCC系统的节油原理
6.2.2 纵向动力学模型
6.2.3 燃油消耗率
6.3 问题构建
6.4 求解
6.4.1 基于MPC的求解算法
6.4.2 基于DP的求解方法(基准)
6.5 仿真结果
6.5.1 仿真测试道路
6.5.2 真实道路
6.6 实验结果
6.6.1 嵌入式计算机
6.6.2 车辆控制单元
6.6.3 实车验证
6.7 本章小结
第7章 考虑发动机暖机的HEV热力学建模与能量管理应用
7.1 引言
7.2 建模
7.2.1 发动机热动力学
7.2.2 并联式HEV与动力总成模型
7.2.3 燃油消耗
7.2.4 电池模型
7.3 能量管理策略
7.3.1 最优控制问题建模(本研究方案)
7.3.2 离散化与求解
7.3.3 传统能量管理策略(基准方案)
7.4 仿真结果
7.4.1 最优控制问题建模(本研究方案)
7.4.2 UDDS循环工况下燃油消耗量与SOC变化量ΔSOC的关系
7.4.3 步长间隔对燃油消耗量与执行时间的影响
7.4.4 本研究控制器与基准方案的性能对比
7.5 实验结果
7.5.1 发动机热力学模型验证
7.5.2 燃油消耗率温度依赖型模型验证
7.5.3 仿真与实验结果对比
7.5.4 所提控制器与基准方案的对比
7.6 本章小结
第三部分 车人篇:融合驾驶风格
第8章 驾驶员驾驶风格识别方法
8.1 基于无监督学习算法的驾驶风格识别
8.1.1 算法总体设计
8.1.2 驾驶数据收集
8.1.3 数据预处理
8.1.4 驾驶风格识别模型
8.1.5 实验与结果
8.2 基于监督学习算法的驾驶风格识别
8.2.1 数据集简介
8.2.2 数据预处理
8.2.3 特征挑选
8.2.4 识别模型构建
8.2.5 实验与结果
8.3 本章小结
第9章 驾驶风格自学习的优化跟车控制
9.1 引言
9.2 跟车风格自学习系统设计
9.2.1 个人驾驶风格描述
9.2.2 跟车风格自学习算法
9.3 驾驶风格自学习具体实现
9.3.1 自学习控制系统实现架构
9.3.2 车辆纵向加速度获取
9.4 仿真与实验结果
9.4.1 仿真结果
9.4.2 实验结果
9.5 本章小结
第10章 基于驾驶风格识别的人机协同预测节能驾驶
10.1 引言
10.2 基于驾驶风格识别的人机协同预测节能系统
10.3 基于驾驶风格的期望速度预测
10.3.1 驾驶风格识别模型
10.3.2 车速预测方法
10.4 基于MPC的优化控制器设计
10.4.1 商用车系统建模
10.4.2 多目标优化函数构建
10.4.3 预测方程
10.4.4 显式控制律
10.5 人机协同控制策略
10.6 结果分析与讨论
10.6.1 期望车速预测
10.6.2 燃油结果对比
10.7 本章小结
第四部分 车路篇:考虑交通信号灯状态
第11章 终端速度启发式电动汽车多交通信号灯路口速度规划方法
11.1 引言
11.2 系统模型
11.3 控制器架构
11.3.1 控制系统组成
11.3.2 基于交通信号的速度优化问题
11.4 仿真结果
11.4.1 道路Ⅰ
11.4.2 道路Ⅱ
11.5 本章小结
第12章 考虑多个交通信号灯状态的电动汽车分层生态驾驶控制方法
12.1 引言
12.2 下层控制器:速度轨迹优化
12.2.1 车辆建模和问题方程
12.2.2 实时算法描述
12.2.3 约束问题的近似值
12.3 上层控制器:任务规划
12.4 系统评估
12.4.1 下层控制器
12.4.2 上层控制器
12.5 本章小结
第13章 基于交通流分布特征的多交通信号灯路口速度规划方法
13.1 引言
13.2 系统方案
13.3 优化问题
13.3.1 系统建模
13.3.2 交通信号灯时空约束
13.3.3 交通流速度分布建模
13.3.4 交通信号灯交叉路口穿过时间分布建模
13.3.5 目标方程
13.3.6 优化问题方程
13.4 优化算法
13.5 仿真结果
13.6 本章小结
第14章 电动汽车多交通路口节能驾驶系统实车实验
14.1 基于多源导航信息的节能速度规划系统设计
14.1.1 车辆模型构建
14.1.2 融合交通流与交通信号灯信息的远景速度规划系统
14.1.3 基于灯态融合的中景速度规划系统
14.1.4 基于模型预测控制的近景速度规划系统
14.2 实验平台搭建
14.2.1 实验设备及仪器
14.2.2 实验准备
14.3 实验结果分析
14.3.1 仿真实验分析
14.3.2 实车实验分析
14.4 本章小结
参考文献
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址