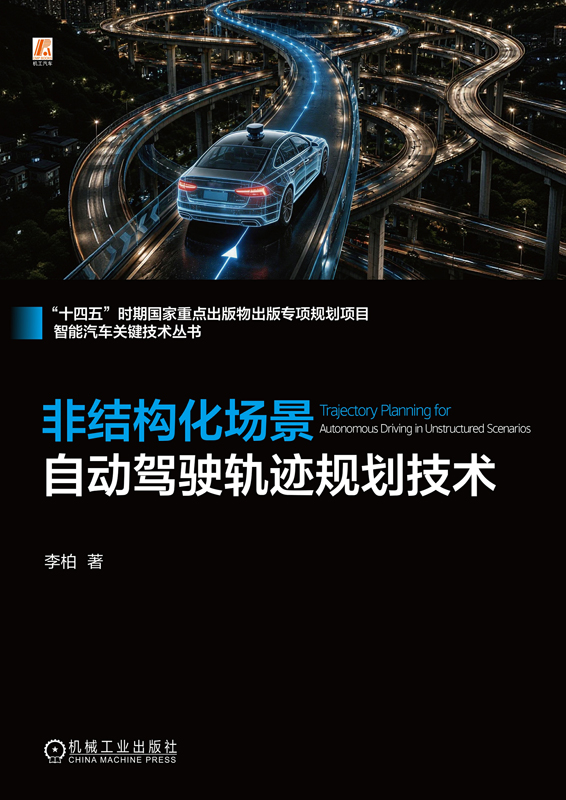

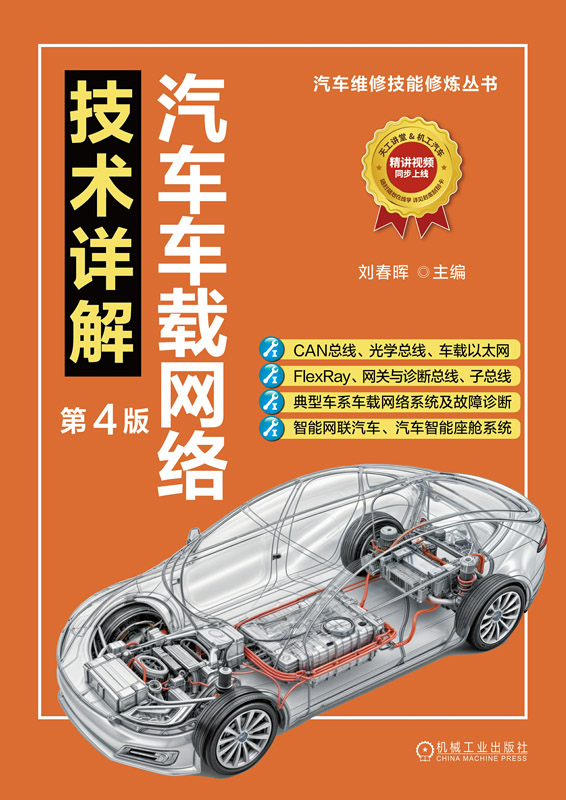


自动驾驶以车载传感、计算与执行构成的闭环为基础, 依托环境感知、轨迹规划与闭环跟踪控制等关键技术, 在安全性、运行效率与能耗管控等方面展现出潜力。与结构化道路相比, 停车场、港口码头、露天矿区和大型仓储物流中心等非结构化或半结构化作业空间缺乏可长期依赖的道路先验信息与指引线, 空间狭窄、边界不规则、作业流程多变, 导致轨迹规划问题在约束表达与数值求解上同时面临强非凸、强耦合与高维度等挑战。本书聚焦此类典型场景中的轨迹规划建模与求解方法, 旨在构建一套既具理论完整性又具工程可落地性的技术体系。本书内容包括非结构化场景自动驾驶技术概述、面向狭窄泊车位场景的自主泊车轨迹规划基本方法、基于半空间剪枝的自主泊车轨迹规划增强方法、基于安全行车走廊的自主泊车轨迹规划基本方法、基于轻量化迭代优化的自主泊车轨迹规划鲁棒性增强方法、露天矿区装卸载场景中的矿用货车精准停泊轨迹规划方法、基于并行缝合策略的自主泊车在线轨迹重规划方法、露天矿区狭窄大曲率道路场景中的轨迹规划方法、杂乱非结构化场景中的多体铰接车轨迹规划、非结构化无信号灯路口场景中的多车协同轨迹规划方法、基于具身足迹理论的避障约束离散化误差消除方法、低速非结构化场景中的闭环跟踪控制方法、非结构化场景轨迹规划软件系统部署方法。
本书的主要读者对象包括在高校中有志于从事自动驾驶轨迹规划研究的教师, 具有一定数学与工科基础的高年级本科生以及硕士、博士研究生, 以及行业内希望系统掌握非结构化场景规划技术的工程从业者。
封面
前折页
书名页
版权页
前言
目录
第1章 非结构化场景自动驾驶技术概述
1.1 非结构化场景自动驾驶的背景与意义
1.2 非结构化场景自动驾驶车端技术概述
1.3 非结构化场景自动驾驶轨迹规划技术概述
1.4 本书主要内容与章节安排
第2章 面向狭窄泊车位场景的自主泊车轨迹规划基本方法
2.1 自主泊车轨迹规划任务的难点
2.2 基于最优控制问题的轨迹规划任务建模
2.2.1 车辆运动学约束模型
2.2.2 两点边值约束模型
2.2.3 避障约束模型
2.2.4 代价函数模型
2.3 最优控制问题的数值求解基本方法
2.3.1 最优控制问题的全联立离散化
2.3.2 非线性规划问题的求解
2.3.3 时间连续最优控制/状态函数重构
2.4 数值优化的初始解构造方法
2.5 仿真实验结果与讨论
2.6 本章小结
第3章 基于半空间剪枝的自主泊车轨迹规划增强方法
3.1 三角面积不等式模型的缺陷
3.2 半空间剪枝方法的基本实现思路
3.3 基于半空间剪枝方法的避障约束建模方法
3.4 基于信任域的避障约束规模削减方法
3.5 完整的轨迹规划求解流程
3.6 进一步提升计算效率的思路
3.7 仿真实验结果与讨论
3.8 本章小结
第4章 基于安全行车走廊的自主泊车轨迹规划基本方法
4.1 三角面积不等式避障约束的局限性
4.2 安全行车走廊的研究动机
4.3 基于安全行车走廊的避障约束构建方法
4.4 仿真实验结果与讨论
4.5 本章小结
第5章 基于轻量化迭代优化的自主泊车轨迹规划鲁棒性增强方法
5.1 安全行车走廊避障约束的局限性
5.2 轻量化迭代优化方法的底层逻辑
5.3 基于轻量化迭代优化的轨迹规划方法
5.4 仿真实验结果与讨论
5.5 本章小结
第6章 露天矿区装卸载场景中的矿用货车精准停泊轨迹规划方法
6.1 露天矿区装卸载场景特点与轨迹规划任务难点
6.2 露天矿区装卸载场景轨迹规划任务建模
6.2.1 车辆运动学约束模型
6.2.2 两点边值约束模型
6.2.3 避障约束模型
6.2.4 代价函数模型
6.3 基于两阶段分层的基本求解架构
6.4 基于采样-搜索的参考轨迹遍历
6.4.1 路径-速度解耦策略
6.4.2 基于全局混合A*搜索算法的参考路径生成
6.4.3 基于庞特里亚金极值原理的参考速度生成
6.4.4 采样-搜索算法的设计原则
6.5 基于非线性规划的局部轨迹优化
6.6 本章小结
第7章 基于并行缝合策略的自主泊车在线轨迹重规划方法
7.1 自主泊车场景特点与在线轨迹重规划任务难点
7.2 自主泊车在线轨迹重规划任务建模
7.3 并行缝合方法的基本实现思路
7.4 基于并行缝合策略的在线轨迹重规划方法
7.5 本章小结
第8章 露天矿区狭窄大曲率道路场景中的轨迹规划方法
8.1 大曲率道路场景特点与轨迹规划任务难点
8.2 采用前向模拟技术路线实现轨迹规划的底层逻辑
8.3 自适应纯跟踪规划算法的基本思路
8.4 自适应纯跟踪规划算法的实现步骤
8.5 仿真实验结果与讨论
8.6 本章小结
第9章 杂乱非结构化场景中的多体铰接车轨迹规划
9.1 多体铰接车特点与多体铰接车轨迹规划任务难点
9.2 多体铰接车轨迹规划任务建模
9.2.1 车辆运动学约束模型
9.2.2 两点边值约束模型
9.2.3 避障约束模型
9.2.4 代价函数模型
9.3 多体铰接车轨迹规划问题的常见解法
9.3.1 采样-搜索与数值优化两阶段分层计算方案
9.3.2 渐进约束优化方案
9.3.3 轻量化迭代优化方案
9.4 本章小结
第10章 非结构化无信号灯路口场景中的多车协同轨迹规划方法
10.1 多车协同轨迹规划的基本概念与难点
10.2 非结构化无信号灯路口场景特点与协同轨迹规划任务难点
10.3 基于最优控制的多车协同轨迹规划任务建模
10.3.1 运动学约束模型
10.3.2 避障约束模型
10.3.3 两点边值约束模型
10.3.4 代价函数模型
10.4 基于安全走廊/相对安全走廊的避障约束
10.4.1 基于安全走廊的车-环境避障约束模型
10.4.2 基于相对安全走廊的车-车避障约束模型
10.5 基于社会力模型的参考轨迹生成
10.5.1 基础社会力模型
10.5.2 符合车辆运动学约束的社会力模型
10.6 基于轻量化迭代优化的求解鲁棒性增强策略
10.6.1 名义求解方法及其缺陷
10.6.2 轻量化迭代优化解决方案
10.7 基于批次划分的求解实时性保障机制
10.8 本章小结
第11章 基于具身足迹理论的避障约束离散化误差消除方法
11.1 避障约束非配置点误差的既有解决思路及其局限性
11.2 具身足迹模型的基本假设与表达形式
11.3 具身足迹模型的正确性分析
11.3.1 待分析问题的标准格式
11.3.2 ymin定义式的推导
11.3.3 ymax定义式的推导
11.3.4 xmin定义式的推导
11.3.5 xmax定义式的推导
11.4 基于具身足迹理论的避障约束建模方法
11.5 面向具身足迹避障约束的初始解构造方法
11.6 仿真实验结果与讨论
11.7 本章小结
第12章 低速非结构化场景中的闭环跟踪控制方法
12.1 轨迹跟踪控制的功能要求与横纵向解耦方案
12.2 基于纯跟踪的横向控制方法
12.2.1 横向控制任务解析
12.2.2 纯跟踪控制器基本原理
12.2.3 纯跟踪控制器参数整定方法
12.3 基于PID的纵向控制
12.3.1 纵向跟踪任务解析
12.3.2 PID控制器基本原理
12.3.3 PID控制器参数整定方法
第13章 非结构化场景轨迹规划软件系统部署方法
13.1ROS环境的安装与基础配置
13.1.1 ROS框架概述与系统特性
13.1.2 ROS安装脚本的获取
13.1.3 ROS安装脚本的运行
13.1.4 ROS核心服务的启动与环境配置验证
13.2 轨迹规划算法所依赖软件库的安装与配置
13.2.1 编译环境的配置
13.2.2 COIN-HSL数学库的申请与下载
13.2.3 ThirdParty-HSL软件包的下载与联合编译
13.2.4 IPOPT优化器的安装
13.2.5 CasADi符号计算框架的构建
13.2.6 JSON环境配置解析库的安装
13.3 在ROS中执行轨迹规划并呈现结果
13.3.1 工作空间的创建与编译
13.3.2 轨迹规划节点的启动
13.3.3 RViz工具基本介绍
13.3.4 在RViz中交互式触发轨迹规划
13.4 基于CasADi的优化问题建模与求解指令简介
13.4.1 CasADi中的变量声明语法
13.4.2 CasADi中的代价函数构造语法
13.4.3 CasADi中的约束构造语法
13.4.4 CasADi中的优化求解指令
13.4.5 在C++环境下调用CasADi求解优化问题
后记
参考文献
后折页
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址