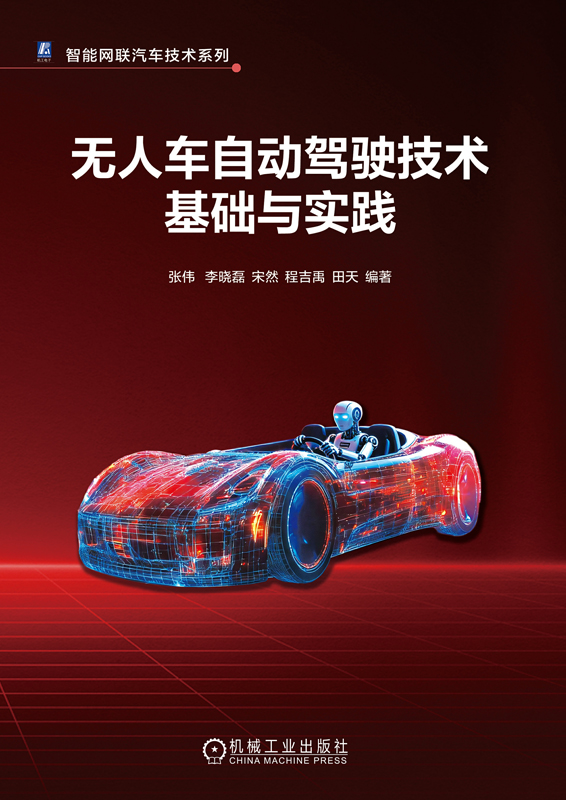

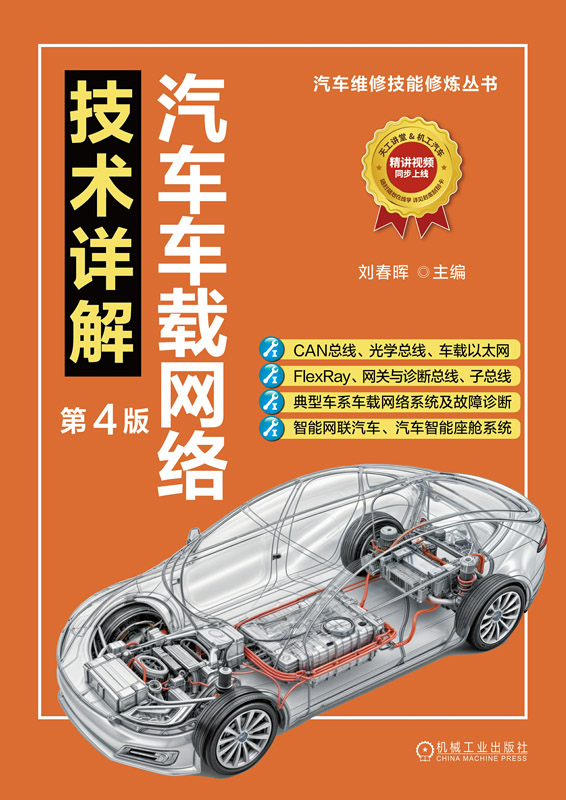


本书针对移动机器人与自动驾驶领域传统实验成本高、环境构建繁琐的痛点,专为高校教学与科研团队量身打造,融汇了移动机器人、人工智能、深度学习、机器视觉等专业知识,以“理论+实验+实践”三位一体为核心,系统涵盖从ROS 入门、激光SLAM、视觉感知到综合应用的完整技术路线。
随书提供基于容器化与GPU 集群的配套实验教学管理系统,支持Docker 一键部署与数字孪生迁移,实现仿真与实车无缝对接,大幅降低实验门槛。提供集成图形化操作界面,取代复杂枯燥的命令行调试,帮助读者快速学习理解幵进行功能验证。本书旨在为读者提供高效的学习和研发路径,成为推动移动机器人及智能驾驶技术研发的得力工具。
本书可供普通本科院校、高职院校中自动化、机器人和人工智能等相关专业学生或从业者使用。
封面
书名页
版权页
前言
目录
第1章 引言
1.1 自主定位和导航
1.2 常用传感器介绍
1.2.1 激光雷达
1.2.2 卫星导航系统
1.2.3 里程计以及惯性测量单元
1.2.4 视觉传感器
参考文献
第2章 ROS入门
2.1 ROS简介
2.2 ROS编程基础
2.2.1 ROS基本概念
2.2.2 ROS基本编程
2.3 ROS安装
2.3.1 ROS基础核心的安装
2.3.2 安装TurtleBot3相关软件包
2.3.3 使用例程进行Gazebo仿真
参考文献
第3章 室内地图构建与定位
3.1 SLAM基础
3.2 常用的2D激光SLAM方法
3.3 AMCL自适应蒙特卡洛定位
3.3.1 蒙特卡洛定位
3.3.2 AMCL的自适应性
3.4 实验分析
3.4.1 实验目的
3.4.2 实验步骤
参考文献
第4章 室内全局路径规划
4.1 全局路径规划原理
4.2 代价地图
4.3 图搜索
4.3.1 深度优先搜索
4.3.2 广度优先搜索
4.4 全局路径规划算法
4.4.1 Dijkstra算法
4.4.2 A*算法
4.5 实验分析
4.5.1 实验目的
4.5.2 实验步骤
参考文献
第5章 室内局部路径规划
5.1 局部路径规划基本概念
5.2 滑动窗口法
5.3 时间弹性带
5.4 实验分析
5.4.1 实验目的
5.4.2 实验步骤
参考文献
第6章 障碍物检测
6.1 激光雷达工作原理
6.2 基于激光雷达的障碍物感知方法
6.3 实验分析
6.3.1 实验目的
6.3.2 数据准备
6.3.3 模型启动
参考文献
第7章 室内巡检综合实例-巡检地图与任务创建
7.1 机器人巡检技术
7.2 机器人巡检系统构成
7.3 涉及的相关技术
7.4 实验分析
7.4.1 实验目的
7.4.2 实验环境
7.4.3 仿真与控制
7.4.4 创建地图与任务
7.4.5 导入地图与任务
参考文献
第8章 室内巡检综合实例-巡检任务的执行
8.1 障碍物检测
8.2 巡检功能
8.3 实验分析
8.3.1 实验目的
8.3.2 障碍物检测
8.3.3 巡检任务的执行
参考文献
第9章 车道线检测
9.1 车道线概念
9.2 PINet简介
9.3 PINet实现方法
9.3.1 调整网络大小模块
9.3.2 预测网络
9.3.3 损失函数
9.4 实验分析
9.4.1 实验目的
9.4.2 数据准备
9.4.3 模型训练
9.4.4 模型加速
9.4.5 配置与启动
参考文献
第10章 交通标志检测
10.1 交通标志检测方法
10.2 YOLO检测算法
10.3 实验分析
10.3.1 实验目的
10.3.2 数据准备
10.3.3 模型训练
10.3.4 模型加速
10.3.5 配置与启动
参考文献
第11章 室外地图构建与全局路径规划
11.1 语义地图
11.2 语义定位
11.3 NetworkX
11.4 实验分析
11.4.1 实验目的
11.4.2 环境启动
11.4.3 构建栅格地图
11.4.4 录制道路中心线
11.4.5 编辑道路结构文件
11.4.6 录制转向示教点
11.4.7 导入栅格地图与语义地图
11.4.8 语义定位
11.4.9 路径规划
参考文献
第12章 逆透视变换
12.1 图像形成的基础知识
12.1.1 数字图像
12.1.2 针孔相机模型
12.1.3 参考系
12.1.4 偏航角,俯仰角和翻滚角
12.2 逆透视变换
12.3 实验分析
12.3.1 实验目的
12.3.2 文件目录
12.3.3 任务介绍
参考文献
第13章 车道保持及控制
13.1 车道保持算法简介
13.2 车道保持算法原理
13.3 Pure Pursuit算法
13.3.1 运动自行车模型
13.3.2 差速轮模型
13.3.3 基于阿克曼底盘的运动控制
13.3.4 基于差速运动底盘的运动控制
13.4 实验分析
13.4.1 实验目的
13.4.2 环境启动
13.4.3 导入地图
13.4.4 语义定位
13.4.5 文件目录
13.4.6 任务介绍
参考文献
第14章 室外自动避障
14.1 规则化场景下的避障难点
14.2 基于车道变换的避障算法
14.3 实验分析
14.3.1 实验目的
14.3.2 环境启动
14.3.3 导入地图
14.3.4 语义定位
14.3.5 文件目录
14.3.6 任务介绍
14.3.7 运行代码
参考文献
第15章 路口通行
15.1 路口处的自动驾驶要点
15.2 基于定位与示教方式的路口行驶
15.3 路口停止点的决策
15.4 实验分析
15.4.1 实验目的
15.4.2 环境启动
15.4.3 导入地图
15.4.4 语义定位
15.4.5 文件目录
15.4.6 任务介绍
15.4.7 代码运行
参考文献
第16章 公路自动驾驶综合应用
16.1 概述
16.2 实验分析
16.2.1 实验目的
16.2.2 界面操作
16.2.3 编程实现
参考文献
附录
附录A 实验环境安装指导
附录B 配套实验教学科研管理系统简介
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址