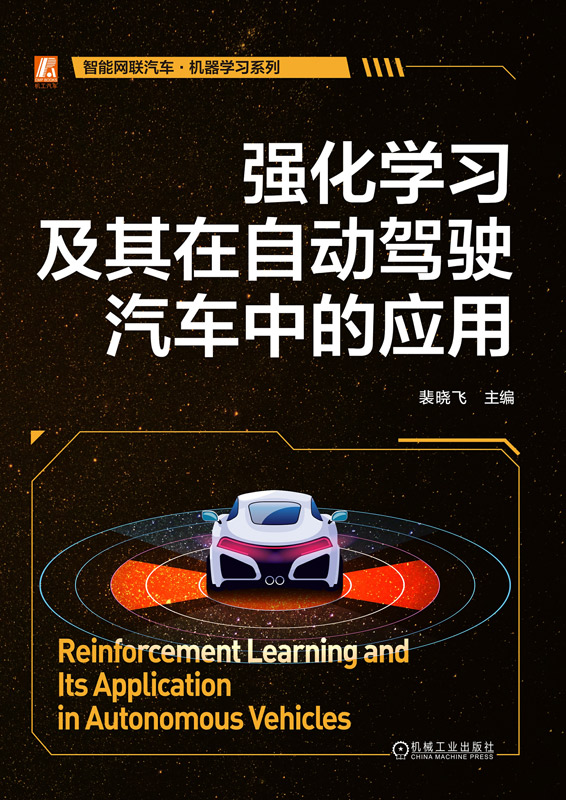

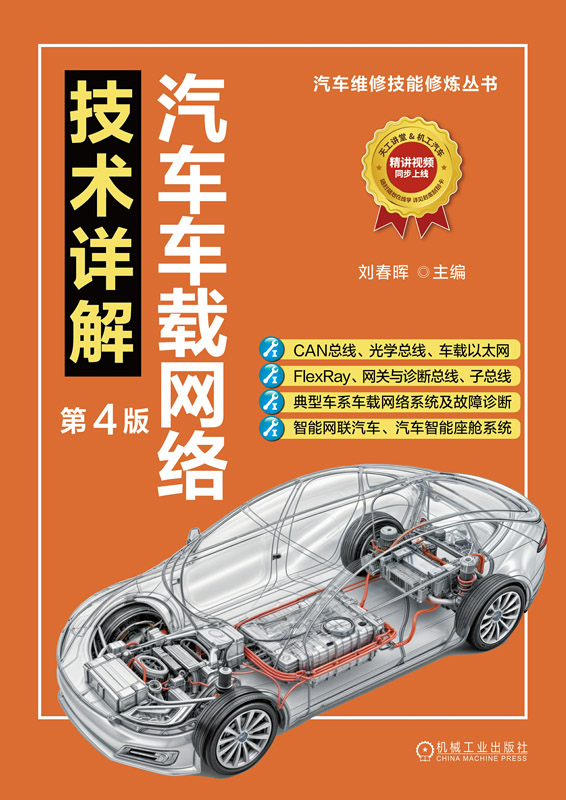


传统的基于模型规则的自动驾驶决策算法面对自动驾驶汽车的长尾效应显得力不从心,亟待采用人工智能新方法突破当前智慧程度不足的瓶颈。为此,本书从强化学习算法应用的层面,总结了其在自动驾驶决策规划方面的典型案例。首先,全面阐述了自动驾驶汽车软件工程的特点,包括架构、场景和测试,其次,系统总结了强化学习的理论基础,包括主要分类、典型算法及其衍生发展。从第4章开始,本书结合实践案例全面介绍了强化学习算法在不同场景自动驾驶任务中的应用,依次包括离线学习+在线学习、状态表征+强化学习、风险敏感的强化学习、强化学习+轨迹规划、强化学习+模仿学习、意图识别+强化学习和多智能体强化学习,力图通过对上述方法的具体阐述和结果分析为感兴趣的读者提供一定的技术参考和思维启发。本书适合智能网联汽车从业者,包括开发者、设计者、科研工作者以及刚入门的人员阅读参考。
封面
前折页
书名页
版权页
前言
目录
第1章 概述
1.1 自动驾驶汽车概述
1.2 机器学习概述
1.3 强化学习应用概述
第2章 自动驾驶汽车软件技术
2.1 自动驾驶汽车的分层式架构
2.1.1 环境感知及其衍生
2.1.2 决策规划及其前提
2.1.3 运动控制及其冗余
2.2 学习型的决策与规划
2.2.1 行为规划与局部规划的关系
2.2.2 模仿学习概述
2.3 自动驾驶汽车的端到端架构
2.4 场景驱动的自动驾驶
2.4.1 典型场景
2.4.2 场景指标
2.4.3 场景数据
2.5 自动驾驶汽车的软件测试
2.5.1 仿真测试
2.5.2 数字孪生
2.5.3 实车测试
第3章 强化学习的理论基础
3.1 强化学习的基本概念
3.1.1 马尔可夫决策过程
3.1.2 部分可观马尔可夫决策过程
3.1.3 有约束马尔可夫决策过程
3.2 强化学习的方法分类
3.2.1 根据是否基于模型分类
3.2.2 根据求解方式的分类
3.2.3 根据学习的实时性分类
3.2.4 根据动作空间的分类
3.2.5 根据智能体的数量分类
3.3 典型强化学习算法介绍
3.3.1 DDQN
3.3.2 TD3
3.3.3 DSAC
3.3.4 Rainbow DQN
3.4 强化学习的任务与设计
3.4.1 场景任务
3.4.2 设计范式
3.5 强化学习的发展与挑战
3.5.1 安全性
3.5.2 数据利用的效率性
3.5.3 泛化性
第4章 结合蒙特卡洛树搜索的决策模型
4.1 基于DRQN的超车决策模型
4.1.1 DRQN算法
4.1.2 超车问题MDP建模
4.2 在线安全决策模块
4.2.1 蒙特卡洛树搜索算法
4.2.2 安全强化学习
4.3 场景搭建及仿真结果
4.3.1 仿真场景搭建
4.3.2 仿真参数设置
4.3.3 实验结果分析
第5章 基于状态表征的决策模型
5.1 问题描述
5.1.1 维度问题
5.1.2 排序问题
5.2 状态表征网络
5.3 状态表征下的决策模型
5.3.1 算法总体框架
5.3.2 多车道问题MDP建模
5.3.3 安全规则设计
5.4 场景搭建及仿真结果
5.4.1 仿真场景搭建
5.4.2 仿真参数设置
5.4.3 实验结果分析
第6章 考虑风险敏感的决策模型
6.1 风险敏感算法设计
6.1.1 Rainbow DQN-QR算法
6.1.2 Rainbow DQN-CVaR算法
6.2 决策模型的建立
6.2.1 算法总体框架
6.2.2 MDP建模
6.2.3 规控模块设计
6.3 场景搭建和仿真结果
6.3.1 仿真场景搭建
6.3.2 仿真参数设置
6.3.3 实验结果分析
第7章 具有混合动作空间的决策模型
7.1 混合型决策规划设计
7.1.1 算法总体框架
7.1.2 MDP建模
7.1.3 规控模块设计
7.2 场景搭建和仿真结果
7.2.1 仿真场景搭建
7.2.2 仿真参数设置
7.2.3 实验结果分析
第8章 结合模仿学习的决策模型
8.1 基于GRSD-DDQN的决策模型
8.1.1 DDQN算法的优化
8.1.2 汇流问题MDP建模
8.1.3 规控模块设计
8.2 基于行为克隆的决策模型
8.2.1 专家数据获取
8.2.2 驾驶行为克隆模型
8.3 结合模仿学习与强化学习的决策模型
8.3.1 算法总体框架
8.3.2 DQfD算法
8.3.3 模型预训练
8.4 场景搭建与仿真结果
8.4.1 仿真场景搭建
8.4.2 实验结果分析
第9章 基于驾驶意图的决策模型
9.1 驾驶意图推理模型
9.2 考虑驾驶意图的并道决策
9.2.1 并道问题MDP建模
9.2.2 规则引导策略
9.3 场景搭建及仿真结果
9.3.1 仿真场景搭建
9.3.2 仿真参数设置
9.3.3 实验结果分析
第10章 多车编队协同决策模型
10.1 多智能体强化学习
10.1.1 理论基础
10.1.2 VDN算法
10.1.3 QMIX算法
10.1.4 通信网络
10.1.5 One-Hot编码
10.2 编队模型建立
10.3 仿真场景与结果分析
10.3.1 仿真场景搭建
10.3.2 车辆队列初始化
10.3.3 仿真参数设置
10.3.4 实验结果分析
参考文献
后折页
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址