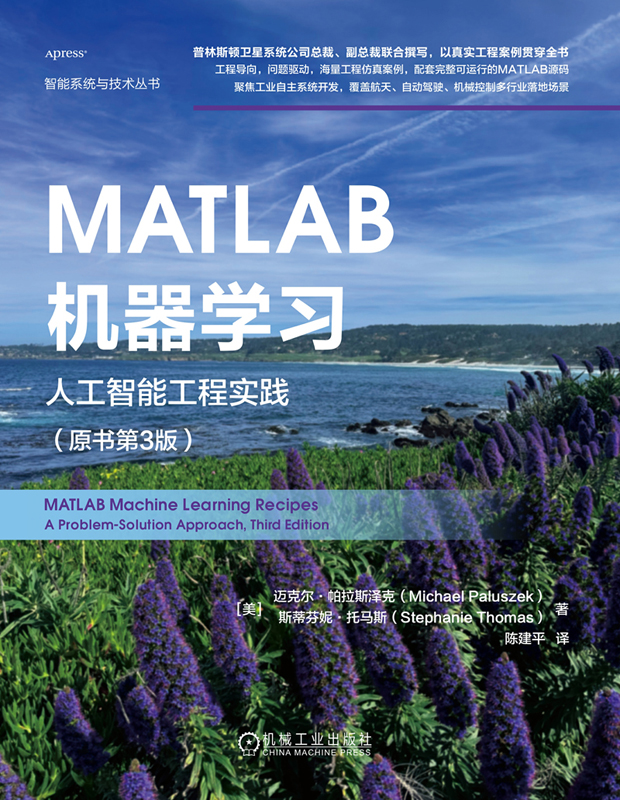




本书致力于助力读者驾驭MATLAB的强大功能,解决各类机器学习难题。作为全新修订的第3版,书中涵盖了机器学习领域的关键技术实例,每个实例均聚焦真实世界问题,且所提供的代码均可直接运行。读者可便捷地查找特定问题,并遵循书中步骤完成解决方案构建。本书适合所有对机器学习感兴趣的读者,同时也能帮助其他技术领域的从业者了解机器学习与MATLAB如何助力解决其专业领域的问题。作者通过书中实例,清晰展现了如何利用这些技术构建复杂应用,解决模式识别、自动驾驶、专家系统等多领域的实际问题。通过阅读本书,读者将能够使用MATLAB编写机器学习、自适应控制与估计相关代码,运用MATLAB图形与可视化工具处理机器学习任务,熟悉神经网络相关知识,构建专家系统,理解自适应控制原理,掌握卡尔曼滤波器的相关知识。
封面
前折页
书名页
版权页
译者序
前言
作者简介
审校者简介
目录
第1章 机器学习概述
1.1 导论
1.2 机器学习的基本要素
1.2.1 数据
1.2.2 模型
1.2.3 训练
1.3 学习机器
1.4 机器学习分类体系
1.5 控制
1.5.1 卡尔曼滤波器
1.5.2 自适应控制
1.6 自主学习方法
1.6.1 回归
1.6.2 决策树
1.6.3 神经网络
1.6.4 支持向量机
1.7 人工智能
1.7.1 什么是人工智能
1.7.2 智能汽车
1.7.3 专家系统
1.8 本章小结
第2章 MATLAB机器学习的数据
2.1 MATLAB数据类型简介
2.1.1 矩阵
2.1.2 元胞数组
2.1.3 数据结构
2.1.4 数值
2.1.5 图像
2.1.6 数据存储库
2.1.7 tall数组
2.1.8 稀疏矩阵
2.1.9 表格与分类变量
2.1.10 大型MAT文件
2.2 初始化数据结构
2.2.1 问题
2.2.2 解决方案
2.2.3 工作原理
2.3 图像数据存储的MapReduce应用
2.3.1 问题
2.3.2 解决方案
2.3.3 工作原理
2.4 处理表格数据
2.4.1 问题
2.4.2 解决方案
2.4.3 工作原理
2.5 使用MATLAB字符串
2.5.1 字符串的拼接
2.5.2 字符串数组
2.5.3 提取字符子串
2.6 将Excel电子表格读取为MATLAB表格
2.6.1 问题
2.6.2 解决方案
2.6.3 工作原理
2.7 访问ChatGPT
2.7.1 问题
2.7.2 解决方案
2.7.3 工作原理
2.8 本章小结
第3章 MATLAB图形
3.1 二维线图
3.1.1 问题
3.1.2 解决方案
3.1.3 工作原理
3.2 通用二维图形
3.2.1 问题
3.2.2 解决方案
3.2.3 工作原理
3.3 自定义二维图表
3.3.1 问题
3.3.2 解决方案
3.3.3 工作原理
3.4 三维立方体
3.4.1 问题
3.4.2 解决方案
3.4.3 工作原理
3.5 绘制带纹理的三维物体
3.5.1 问题
3.5.2 解决方案
3.5.3 工作原理
3.6 通用三维图形
3.6.1 问题
3.6.2 解决方案
3.6.3 工作原理
3.7 构建图形用户界面
3.7.1 问题
3.7.2 解决方案
3.7.3 工作原理
3.8 条形图动画
3.8.1 问题
3.8.2 解决方案
3.8.3 工作原理
3.9 绘制机器人
3.9.1 问题
3.9.2 解决方案
3.9.3 工作原理
3.10 导入模型
3.10.1 问题
3.10.2 解决方案
3.10.3 工作原理
3.11 本章小结
第4章 卡尔曼滤波器
4.1 高斯分布
4.2 基于线性卡尔曼滤波器的状态估计器
4.2.1 问题
4.2.2 解决方案
4.2.3 工作原理
4.3 运用扩展卡尔曼滤波器估计状态
4.3.1 问题
4.3.2 解决方案
4.3.3 工作原理
4.4 利用UKF进行状态估计
4.4.1 问题
4.4.2 解决方案
4.4.3 工作原理
4.5 利用UKF估计参数
4.5.1 问题
4.5.2 解决方案
4.5.3 工作原理
4.6 测量车距
4.6.1 问题
4.6.2 解决方案
4.6.3 工作原理
4.7 本章小结
第5章 自适应控制
5.1 自调谐:调谐振荡器
5.1.1 问题
5.1.2 解决方案
5.1.3 工作原理
5.2 实现MRAC
5.2.1 问题
5.2.2 解决方案
5.2.3 工作原理
5.3 生成方波输入
5.3.1 问题
5.3.2 解决方案
5.3.3 工作原理
5.4 转子的MRAC演示
5.4.1 问题
5.4.2 解决方案
5.4.3 工作原理
5.5 船舶航向:实施船舶航向控制的增益调度
5.5.1 问题
5.5.2 解决方案
5.5.3 工作原理
5.6 航天器指向
5.6.1 问题
5.6.2 解决方案
5.6.3 工作原理
5.7 直接自适应控制
5.7.1 问题
5.7.2 解决方案
5.7.3 工作原理
5.8 本章小结
第6章 模糊逻辑
6.1 构建模糊逻辑系统
6.1.1 问题
6.1.2 解决方案
6.1.3 工作原理
6.2 实现模糊逻辑
6.2.1 问题
6.2.2 解决方案
6.2.3 工作原理
6.3 雨刷模糊控制器
6.3.1 问题
6.3.2 解决方案
6.3.3 工作原理
6.4 简单离散HVAC模糊控制器
6.4.1 问题
6.4.2 解决方案
6.4.3 工作原理
6.5 可变HVAC模糊控制器
6.5.1 问题
6.5.2 解决方案
6.5.3 工作原理
6.6 本章小结
第7章 神经网络飞机控制
7.1 纵向运动
7.1.1 问题
7.1.2 解决方案
7.1.3 工作原理
7.2 数值求解平衡点
7.2.1 问题
7.2.2 解决方案
7.2.3 工作原理
7.3 飞机的数值仿真
7.3.1 问题
7.3.2 解决方案
7.3.3 工作原理
7.4 激活函数
7.4.1 问题
7.4.2 解决方案
7.4.3 工作原理
7.5 用于学习控制的神经网络
7.5.1 问题
7.5.2 解决方案
7.5.3 工作原理
7.6 枚举全部输入集
7.6.1 问题
7.6.2 解决方案
7.6.3 工作原理
7.7 编写Σ-Π神经网络函数
7.7.1 问题
7.7.2 解决方案
7.7.3 工作原理
7.8 实现PID控制
7.8.1 问题
7.8.2 解决方案
7.8.3 工作原理
7.9 俯仰角的PID控制
7.9.1 问题
7.9.2 解决方案
7.9.3 工作原理
7.10 俯仰动力学神经网络
7.10.1 问题
7.10.2 解决方案
7.10.3 工作原理
7.11 非线性仿真
7.11.1 问题
7.11.2 解决方案
7.11.3 工作原理
7.12 本章小结
第8章 神经网络简介
8.1 日光探测器
8.1.1 问题
8.1.2 解决方案
8.1.3 工作原理
8.2 单摆建模
8.2.1 问题
8.2.2 解决方案
8.2.3 工作原理
8.3 单神经元角度估计器
8.3.1 问题
8.3.2 解决方案
8.3.3 工作原理
8.4 设计单摆的神经网络
8.4.1 问题
8.4.2 解决方案
8.4.3 工作原理
8.5 XOR示例
8.6 训练
8.7 本章小结
第9章 基于神经网络的数字分类
9.1 生成带缺陷的测试图像
9.1.1 问题
9.1.2 解决方案
9.1.3 工作原理
9.2 创建神经网络函数
9.2.1 问题
9.2.2 解决方案
9.2.3 工作原理
9.3 训练单输出节点网络
9.3.1 问题
9.3.2 解决方案
9.3.3 工作原理
9.4 测试神经网络
9.4.1 问题
9.4.2 解决方案
9.4.3 工作原理
9.5 训练多输出神经网络
9.5.1 问题
9.5.2 解决方案
9.5.3 工作原理
9.6 本章小结
第10章 基于决策树的数据分类
10.1 生成测试数据
10.1.1 问题
10.1.2 解决方案
10.1.3 工作原理
10.2 绘制树形图
10.2.1 问题
10.2.2 解决方案
10.2.3 工作原理
10.3 实现
10.3.1 问题
10.3.2 解决方案
10.3.3 工作原理
10.4 创建决策树
10.4.1 问题
10.4.2 解决方案
10.4.3 工作原理
10.5 手动构建决策树
10.5.1 问题
10.5.2 解决方案
10.5.3 工作原理
10.6 训练与测试
10.6.1 问题
10.6.2 解决方案
10.6.3 工作原理
10.7 本章小结
第11章 基于深度学习的模式识别
11.1 在线获取训练神经网络的数据
11.1.1 问题
11.1.2 解决方案
11.1.3 工作原理
11.2 生成猫咪训练图像
11.2.1 问题
11.2.2 解决方案
11.2.3 工作原理
11.3 矩阵卷积
11.3.1 问题
11.3.2 解决方案
11.3.3 工作原理
11.4 卷积层
11.4.1 问题
11.4.2 解决方案
11.4.3 工作原理
11.5 卷积层输出的池化处理
11.5.1 问题
11.5.2 解决方案
11.5.3 工作原理
11.6 全连接层
11.6.1 问题
11.6.2 解决方案
11.6.3 工作原理
11.7 确定概率
11.7.1 问题
11.7.2 解决方案
11.7.3 工作原理
11.8 测试神经网络
11.8.1 问题
11.8.2 解决方案
11.8.3 工作原理
11.9 图像识别
11.9.1 问题
11.9.2 解决方案
11.9.3 工作原理
11.10 使用AlexNet
11.10.1 问题
11.10.2 解决方案
11.10.3 工作原理
11.11 本章小结
第12章 多重假设检验
12.1 概述
12.2 理论
12.2.1 引言
12.2.2 示例
12.2.3 算法
12.2.4 测量分配与轨迹
12.2.5 假设形成
12.2.6 轨迹剪枝
12.3 台球卡尔曼滤波器
12.3.1 问题
12.3.2 解决方案
12.3.3 工作原理
12.4 台球多目标假设跟踪
12.4.1 问题
12.4.2 解决方案
12.4.3 工作原理
12.5 一维运动
12.5.1 问题
12.5.2 解决方案
12.5.3 工作原理
12.6 一维MHT
12.6.1 问题
12.6.2 解决方案
12.6.3 工作原理
12.7 本章小结
第13章 基于MHT的自动驾驶
13.1 汽车动力学
13.1.1 问题
13.1.2 解决方案
13.1.3 工作原理
13.2 汽车雷达
13.2.1 问题
13.2.2 解决方案
13.2.3 工作原理
13.3 流程控制
13.3.1 问题
13.3.2 解决方案
13.3.3 工作原理
13.4 汽车动画
13.4.1 问题
13.4.2 解决方案一
13.4.3 工作原理
13.4.4 解决方案二
13.5 汽车仿真与卡尔曼滤波器
13.5.1 问题
13.5.2 解决方案
13.5.3 工作原理
13.6 汽车目标跟踪
13.6.1 问题
13.6.2 解决方案
13.6.3 工作原理
13.7 本章小结
第14章 航天器姿态确定
14.1 星表
14.1.1 问题
14.1.2 解决方案
14.1.3 工作原理
14.2 相机模型
14.2.1 问题
14.2.2 解决方案
14.2.3 工作原理
14.3 天球
14.3.1 问题
14.3.2 解决方案
14.3.3 工作原理
14.4 相机视图姿态仿真
14.4.1 问题
14.4.2 解决方案
14.4.3 工作原理
14.5 偏航角旋转
14.5.1 问题
14.5.2 解决方案
14.5.3 工作原理
14.6 偏航图像
14.6.1 问题
14.6.2 解决方案
14.6.3 工作原理
14.7 姿态确定
14.7.1 问题
14.7.2 解决方案
14.7.3 工作原理
14.8 本章小结
第15章 基于案例的专家系统
15.1 构建专家系统
15.1.1 问题
15.1.2 解决方案
15.1.3 工作原理
15.2 运行专家系统
15.2.1 问题
15.2.2 解决方案
15.2.3 工作原理
15.3 本章小结
附录
附录A 简史
附录B 机器学习软件
参考文献
推荐阅读
后折页
封底
机械工业出版社 京icp备14043556号-1 (署)网出证(京)字第214号 Copyright (C) 2001 CmpBook. All Rights Reserved


 电话
 邮箱
 地址